เทคโนโลยี · อวกาศ
ระบบนำทางด้วยดาวเทียมทำงานอย่างไร
นาฬิกาบนฟ้า
จุดสีฟ้าทุกจุดบนแผนที่คือค่าที่อ่านได้จากนาฬิกาจับเวลา ดาวเทียมที่ลอยอยู่สูงสองหมื่นกิโลเมตรส่งเวลาลงมา โทรศัพท์จดว่าสัญญาณแต่ละดวงมาถึงเมื่อไร แล้วความเร็วแสงก็เปลี่ยนความล่าช้านั้นเป็นระยะทาง มาดูกันว่ามันทำงานอย่างไร ทำไมต้องใช้ดาวเทียมสี่ดวงและทฤษฎีของไอน์สไตน์ และทำไมอินเดียเพิ่งส่งดาวเทียมขึ้นไปอีกดวง
หนังสามมิติโต้ตอบได้9 นาที1957 ถึง ปัจจุบันเผยแพร่ 2 พฤศจิกายน 2569
ดูภาพยนตร์ 3 มิติแบบโต้ตอบอ่านฉบับ English
บทนำ
เทคโนโลยี · อวกาศ
นาฬิกาบนฟ้า
ดาวเทียมที่อยู่ไกลสองหมื่นกิโลเมตรรู้ได้อย่างไรว่าเราอยู่ตรงไหน
ทุกครั้งที่โทรศัพท์แสดงจุดสีฟ้าบนแผนที่ มันกำลังฟังสัญญาณจากดาวเทียมที่อยู่ไกลสองหมื่นกิโลเมตรขึ้นไป แล้วดาวเทียมไกลขนาดนั้นบอกได้อย่างไรว่าเราอยู่ตรงไหน แม่นจนคลาดกันแค่หลักเมตร
ดาวเทียมดวงล่าสุดที่สร้างมาเพื่องานนี้ ทะยานขึ้นก่อนเที่ยงคืนเล็กน้อยของวันที่ 30 ตุลาคม 2026 ด้วยจรวด GSLV ของอินเดียจากฐานศรีหริโกตา ชื่อว่า NVS-03
เมื่อขึ้นถึงวงโคจรจริงแล้ว ดาวเทียมดวงนี้จะทำให้ NavIC ระบบนำทางของอินเดียเอง กลับมามีดาวเทียมที่ใช้งานได้ครบสี่ดวง ซึ่งเป็นขั้นต่ำที่ต้องมี
 จุดสีฟ้า เส้นทางที่ลากผ่านเมืองยามค่ำคืน ภาพนิ่งสร้างด้วย AI
- 23.51 น.
- เวลาอินเดีย 30 ต.ค. 2026
- 20th
- เที่ยวบินของจรวด GSLV
GSLV-F18 ศรีหริโกตา  ทุกทางเลี้ยว จับเวลาไว้หมด เครื่องรับในรถอ่านเซ็นเซอร์ล้อด้วย จึงลากตำแหน่งผ่านอุโมงค์ต่อไปได้ ภาพนิ่งสร้างด้วย AI
- 3 → 4
- ดวงที่ใช้งานได้ เมื่อ NVS-03 เข้าวงโคจรจริง
- 7
- ดวงเมื่อครบชุด
NavIC (GKToday, WION)
บทที่ I · ฟังเสียงสปุตนิก
ความคิดนี้เริ่มจากลูกบอลที่ส่งเสียงบี๊บ เดือนตุลาคม 1957 สหภาพโซเวียตส่งสปุตนิก 1 ดาวเทียมดวงแรกของโลกขึ้นสู่วงโคจร และมันส่งสัญญาณวิทยุลงมาขณะโคจร
ที่ห้องปฏิบัติการฟิสิกส์ประยุกต์จอห์นส์ ฮอปกินส์ในสหรัฐฯ นักฟิสิกส์สองคน วิลเลียม กายเออร์ กับจอร์จ ไวเฟนบัค ตั้งใจฟัง เมื่อดาวเทียมเข้าใกล้ เสียงสัญญาณวิทยุแหลมขึ้น เมื่อเคลื่อนออกไป เสียงก็ทุ้มลง เหมือนเสียงไซเรนรถพยาบาลที่วิ่งผ่าน นี่คือปรากฏการณ์ดอปเพลอร์
เสียงเปลี่ยนเร็วแค่ไหน และผ่านค่าจริงเมื่อไร บอกได้ว่าดาวเทียมเข้ามาใกล้แค่ไหนและเมื่อไร จากตรงนั้นพวกเขาคำนวณวงโคจรได้ ลองฟังดาวเทียมผ่านดู
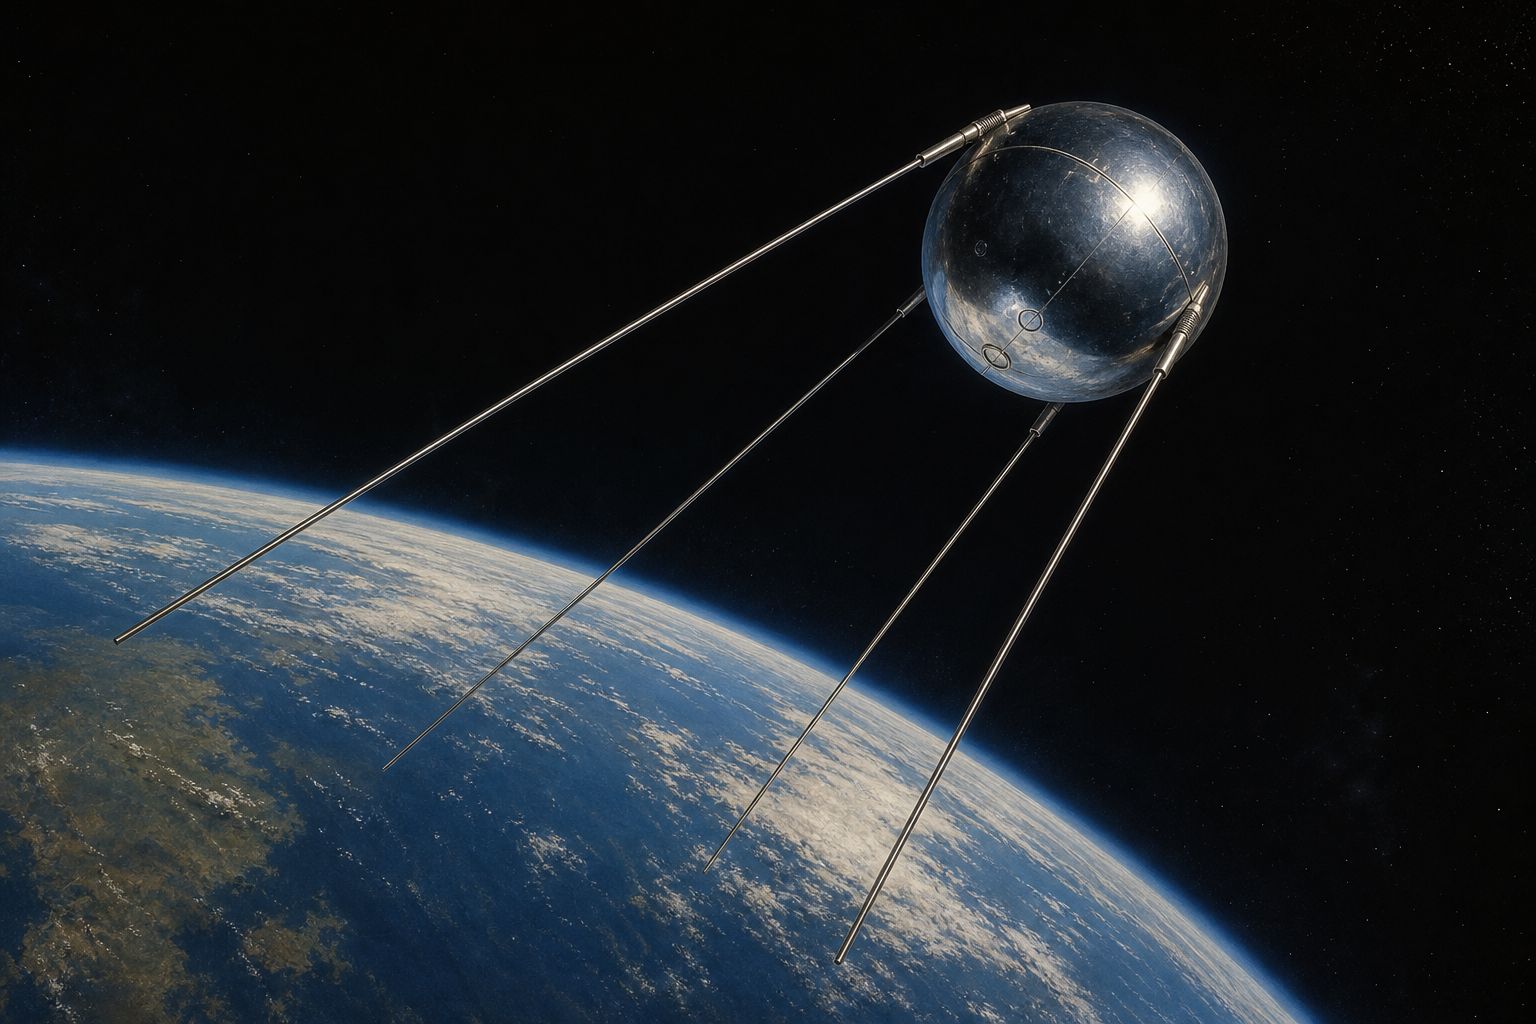 ดาวเทียมดวงแรก ทรงกลมผิวมันวาว มีเสาอากาศยาวสี่เส้นลากตามหลัง ภาพนิ่งสร้างด้วย AI
- เข้าใกล้: คลื่นอัดกัน ความถี่สูงขึ้น
- เคลื่อนออก: คลื่นยืด ความถี่ต่ำลง
- จุดที่ใกล้ที่สุด: ไม่เลื่อน
ปรากฏการณ์ดอปเพลอร์ - ไซเรน
- แหลมขึ้นตอนเข้าใกล้ ทุ้มลงตอนผ่านไป
ปรากฏการณ์เดียวกันบนถนน - การเลื่อน → วงโคจร
- เส้นทางของดาวเทียม คำนวณจากพื้นดิน
APL จอห์นส์ ฮอปกินส์ 1957 บทที่ I · ฟังเสียงสปุตนิก
ลูกบอลที่ส่งเสียงบี๊บ
Wikipedia (Transit): หลังสหภาพโซเวียตส่งสปุตนิก 1 ในเดือนตุลาคม 1957 วิลเลียม กายเออร์ และจอร์จ ไวเฟนบัค นักฟิสิกส์ที่ห้องปฏิบัติการฟิสิกส์ประยุกต์จอห์นส์ ฮอปกินส์ ใช้การเลื่อนดอปเพลอร์ของสัญญาณวิทยุจากดาวเทียมหาวงโคจรของมัน
ลองดู: ฟังดาวเทียมผ่าน การเปลี่ยนระดับเสียงถูกขยายให้หูได้ยินชัด
ฉากสามมิติเป็นแบบจำลองอย่างง่ายเพื่อการสอน วงโคจร ขนาด และความเร็วไม่ได้ตามสัดส่วนจริง
แหล่งข้อมูล:
Wikipedia: Transit (satellite)เดือนมีนาคม 1958 แฟรงก์ แม็กคลัวร์ หัวหน้าศูนย์วิจัยของพวกเขา กลับด้านความคิดนี้ ถ้าเรารู้แน่ชัดว่าดาวเทียมอยู่ที่ไหน การเลื่อนดอปเพลอร์ก็จะบอกได้ว่าเราอยู่ที่ไหน
แนวคิดนี้กลายเป็นระบบทรานซิต (Transit) ดาวเทียมดวงแรกที่ใช้งานได้ขึ้นสู่วงโคจรในเดือนเมษายน 1960 และกองทัพเรือสหรัฐฯ เริ่มใช้ในปี 1964 ส่วนใหญ่เพื่อบอกตำแหน่งให้เรือดำน้ำ
แต่จะได้ตำแหน่งก็ต่อเมื่อมีดาวเทียมผ่านมาเท่านั้น ซึ่งมักห่างกันหนึ่งชั่วโมงหรือนานกว่า และการผ่านหนึ่งครั้งให้ความแม่นราวสองร้อยเมตร
รู้ตำแหน่งดาวเทียม + วัดการเลื่อนดอปเพลอร์ = รู้ตำแหน่งตัวเองการกลับด้านความคิดของแม็กคลัวร์ มีนาคม 1958 (ถอดความ)
 เข้าร่องน้ำ ในทะเล ค่าแก้มาจากสถานีชายฝั่งที่กระจายสัญญาณบอกว่าตำแหน่งที่วัดได้เพี้ยนจากพิกัดจริงของตัวเองเท่าไร ภาพนิ่งสร้างด้วย AI
- 1959 ทรานซิต 1A ขึ้นสู่วงโคจรไม่สำเร็จ
- เม.ย. 1960 ทรานซิต 1B สำเร็จ
- 1964 กองทัพเรือสหรัฐฯ เริ่มใช้งาน
- 1968 ครบชุด 36 ดวง
- 1996 ปลดระวาง: GPS เข้ามาแทน
ระบบทรานซิต  นำทางด้วยดาวเทียมกลางทะเล สะพานเดินเรือยามค่ำคืน ภาพนิ่งสร้างด้วย AI
บทที่ I · ฟังเสียงสปุตนิก
ระบบทรานซิต
Wikipedia (Transit): เดือนมีนาคม 1958 แฟรงก์ แม็กคลัวร์ ประธานศูนย์วิจัยของ APL เสนอให้กลับด้านความคิด ถ้ารู้และคาดการณ์ตำแหน่งดาวเทียมได้ การเลื่อนดอปเพลอร์ก็ใช้หาตำแหน่งเครื่องรับบนโลกได้ ดาวเทียมต้นแบบทรานซิต 1A ขึ้นสู่วงโคจรไม่สำเร็จในปี 1959 ทรานซิต 1B สำเร็จในเดือนเมษายน 1960 กองทัพเรือเริ่มใช้ในปี 1964 ส่วนใหญ่เพื่อบอกตำแหน่งให้เรือดำน้ำโพลาริส และมีดาวเทียมครบ 36 ดวงภายในปี 1968 การผ่านหนึ่งครั้งให้ความแม่นราว 200 ม. และเพราะส่วนใหญ่มองเห็นดาวเทียมได้ทีละดวง จึงได้ตำแหน่งทุกหนึ่งชั่วโมงหรือนานกว่า ระบบถูกปลดระวางในปี 1996
ฉากสามมิติเป็นแบบจำลองอย่างง่ายเพื่อการสอน วงโคจร ขนาด และความเร็วไม่ได้ตามสัดส่วนจริง
แหล่งข้อมูล:
Wikipedia: Transit (satellite)บทที่ II · ระยะทางจากเวลา
การนำทางด้วยดาวเทียมสมัยใหม่ทำงานต่างออกไป มันวัดระยะทางด้วยการจับเวลาสัญญาณ
ดาวเทียมแต่ละดวงส่งข้อมูลลงมาว่ามันคือดวงไหน อยู่ที่ไหน และส่งสัญญาณออกไปเมื่อเวลาเท่าไรพอดี
เครื่องรับจดว่าสัญญาณมาถึงเมื่อไร เวลาที่ใช้เดินทางคูณด้วยความเร็วแสง ก็ได้ระยะทาง
แสงเร็วมาก การจับเวลาจึงต้องแม่นยำอย่างเหลือเชื่อ ในหนึ่งในล้านวินาที แสงเดินทางได้ราวสามร้อยเมตร นาฬิกาที่คลาดเท่านั้นจะทำให้ตำแหน่งผิดไปสามร้อยเมตร ลองดู
 ดาวเทียมนำทาง บนดาวเทียมมีนาฬิกา และเครื่องส่งสัญญาณที่ไม่เคยหยุด ภาพนิ่งสร้างด้วย AI
- ดาวเทียมดวงไหน
- อยู่ตรงไหน
- เวลาที่ส่งออกมาพอดี
ในสัญญาณทุกครั้ง d=c×(tarrive−tsent)- c
- ความเร็วแสง ราว 300,000 กม. ต่อวินาที
- t
- เวลาที่อ่านจากนาฬิกา
ระยะทางจากเวลา | หนึ่งในพันล้านวินาที | 0.3 m |
|---|
| หนึ่งในล้านวินาที | 300 m |
|---|
| หนึ่งในพันวินาที | 300 km |
|---|
นาฬิกาคลาด → ตำแหน่งคลาด - ~67 มิลลิวินาที
- เวลาเดินทางลงมาตรง ๆ ด้วยความเร็วแสง
จากความสูง 20,200 กม. สมมติว่านาฬิกาของเราเที่ยงตรงสมบูรณ์ ระยะทางเพียงค่าเดียวบอกได้แค่ว่าเราอยู่ที่ไหนสักแห่งบนผิวทรงกลมขนาดมหึมา ที่มีดาวเทียมดวงนั้นเป็นจุดศูนย์กลาง
ทรงกลมจากดาวเทียมดวงที่สองตัดกับทรงกลมแรกเป็นวงกลม ดวงที่สามทำให้เหลือแค่สองจุด และมักตัดจุดหนึ่งทิ้งได้ เพราะไม่ได้อยู่บนโลก
การหาตำแหน่งจากระยะทางแบบนี้เรียกว่าไตรเลเทอเรชัน (trilateration) ลองเพิ่มดาวเทียมทีละดวงดู
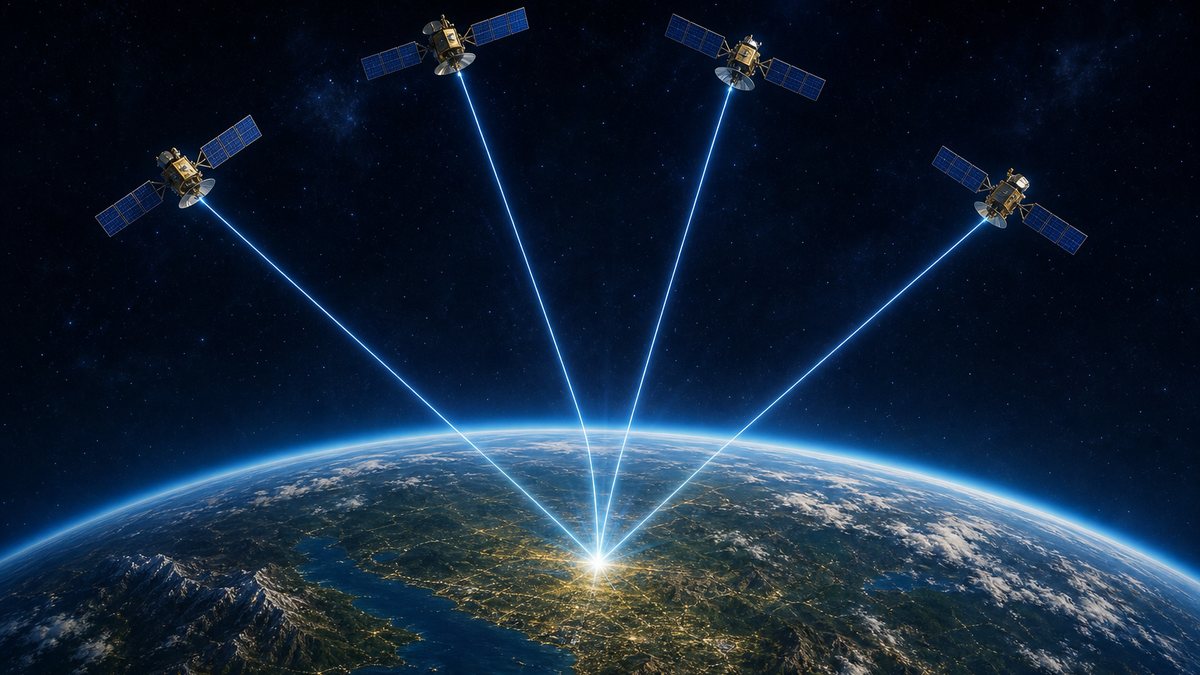
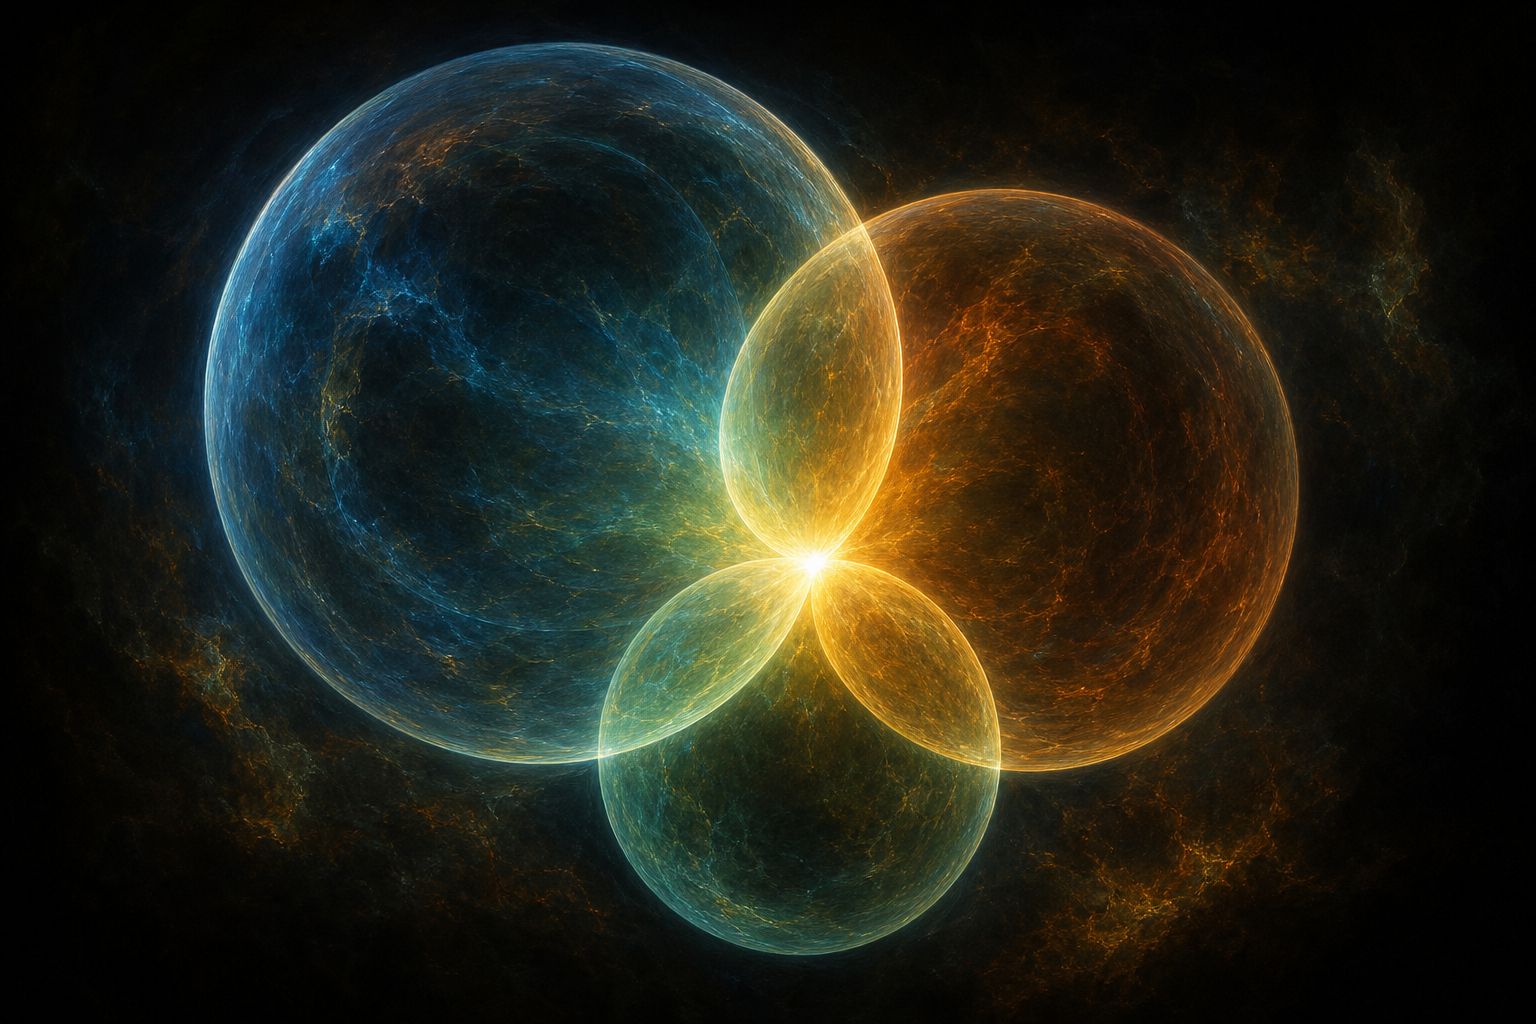 จุดที่ทรงกลมพบกัน ทรงกลมสามลูกขนาดต่างกัน มีจุดสว่างร่วมกันเพียงจุดเดียว ภาพนิ่งสร้างด้วย AI
 ลงไปถึงระดับเซนติเมตร เครื่องรับงานสำรวจทำได้ถึงเซนติเมตร ด้วยการเทียบสัญญาณกับเครื่องที่สองซึ่งตั้งอยู่บนหมุดที่รู้พิกัดแล้ว ภาพนิ่งสร้างด้วย AI
- 1 ดวง: ผิวทรงกลม
- 2 ดวง: วงกลม
- 3 ดวง: สองจุด
ดาวเทียมแต่ละดวงช่วยบีบให้แคบลง - ระยะทาง
- ไม่ใช่มุม (ถ้าใช้มุมเรียกว่าไตรแองกูเลชัน)
ไตรเลเทอเรชัน บทที่ II · ระยะทางจากเวลา
ทรงกลมของระยะทาง
สเต็ปนี้แสดงเรขาคณิตของการหาตำแหน่งจากระยะที่วัดได้ มหาวิทยาลัยเพนน์สเตต (GEOG 160): ต้องใช้ดาวเทียมอย่างน้อยสี่ดวงจึงหาตำแหน่งได้ และการจัดวางของดาวเทียมก็สำคัญ วัดเป็นค่า DOP (dilution of precision) ตั้งแต่ 1 ซึ่งดีที่สุด จนเกิน 20 ซึ่งไม่ควรใช้ข้อมูล
ลองดู: ดาวเทียมหนึ่ง สอง และสามดวง ทรงกลมวาดตามสเกลของแบบจำลอง ไม่ใช่สเกลจริง
ฉากสามมิติเป็นแบบจำลองอย่างง่ายเพื่อการสอน วงโคจร ขนาด และความเร็วไม่ได้ตามสัดส่วนจริง
แหล่งข้อมูล:
Penn State, GEOG 160: 5.3 GPS error sourcesแต่นาฬิกาของเราไม่ได้เที่ยงตรงสมบูรณ์ ดาวเทียมมีนาฬิกาอะตอม ส่วนโทรศัพท์มีแค่นาฬิกาควอตซ์ธรรมดา ซึ่งเที่ยงน้อยกว่ามาก
ถ้านาฬิกาโทรศัพท์เร็วไปหนึ่งในล้านวินาที ดาวเทียมทุกดวงจะดูไกลออกไปสามร้อยเมตรเท่ากันหมด แล้วทรงกลมก็จะไม่พบกันที่จุดเดียว
เครื่องรับจึงถือว่าความคลาดของนาฬิกาเป็นอีกค่าหนึ่งที่ต้องหา นอกจากว่าเราอยู่ไปทางตะวันออกเท่าไร ทางเหนือเท่าไร และสูงเท่าไร สี่ค่าที่ไม่รู้ จึงต้องวัดสี่ครั้ง
นี่คือเหตุผลที่เครื่องรับต้องใช้ดาวเทียมอย่างน้อยสี่ดวง และ GPS ถูกออกแบบให้มองเห็นดาวเทียมได้ตั้งแต่สี่ดวงขึ้นไปจากแทบทุกที่บนโลก
- อะตอม
- บนดาวเทียมแต่ละดวง
- ควอตซ์
- ในโทรศัพท์: เที่ยงน้อยกว่ามาก
นาฬิกาสองแบบ - +300 m
- ทุกดวง เพิ่มเท่ากันหมด
นาฬิกาเร็วไป 1 ไมโครวินาที (x,y,z,Δt)- x,y,z
- ตำแหน่ง: ตะวันออก เหนือ ความสูง
- Δt
- ความคลาดของนาฬิกาเครื่องรับ
ไม่รู้ค่าสี่ตัว 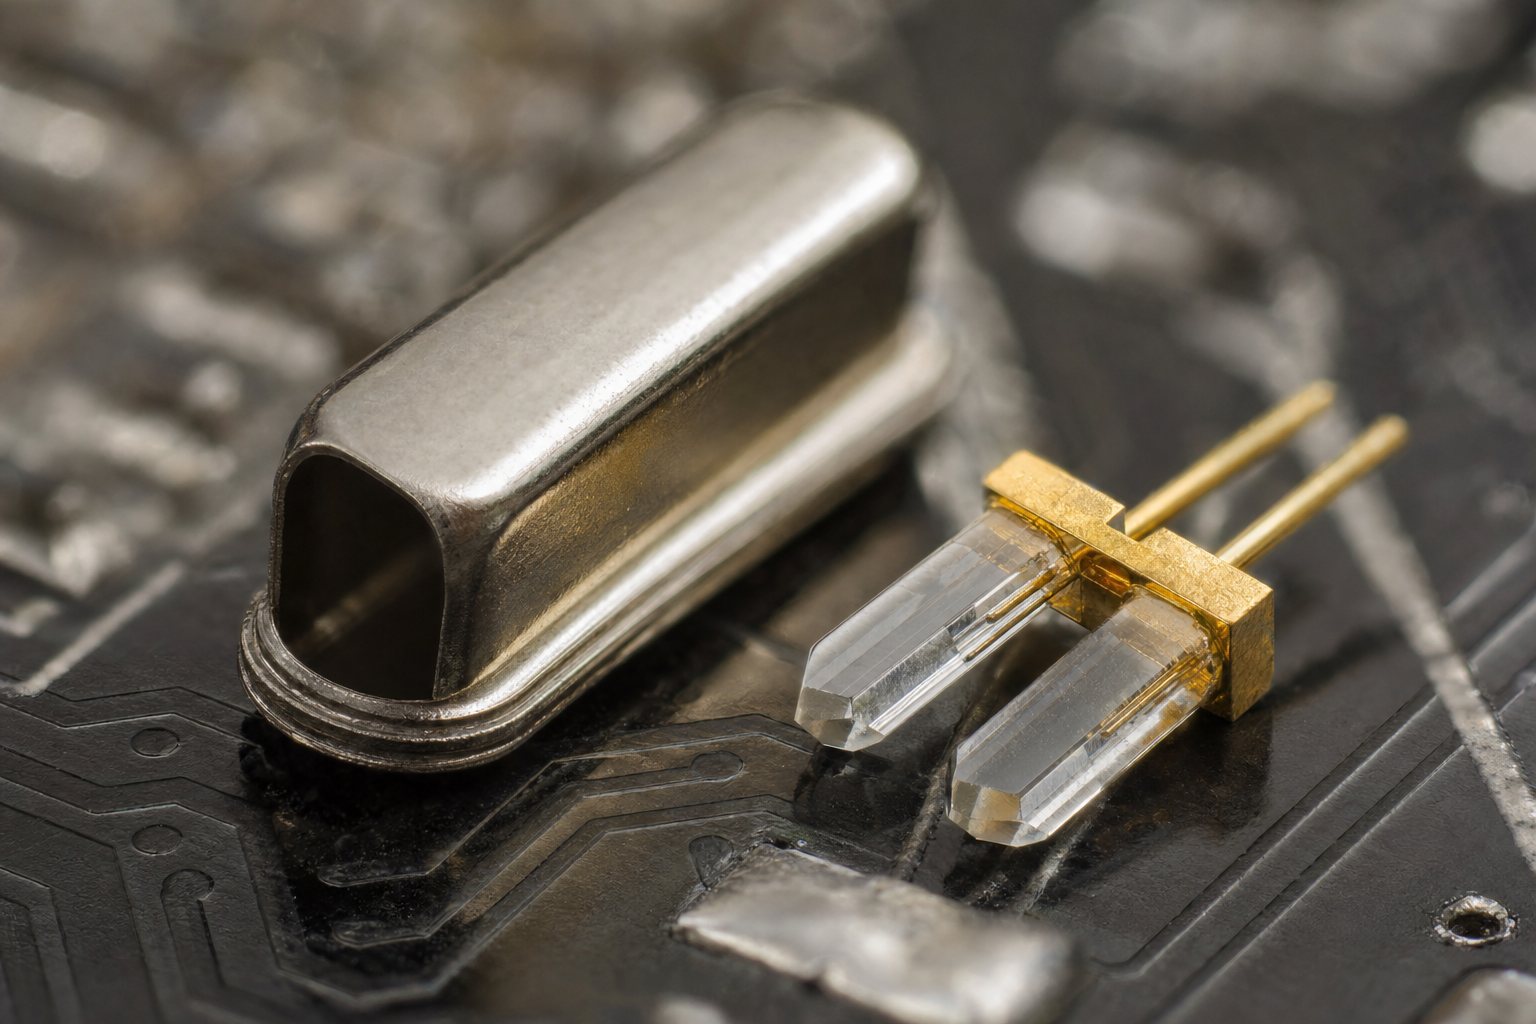 นาฬิกาในกระเป๋าคุณ ผลึกควอตซ์มักสั่น 32,768 ครั้งต่อวินาที ซึ่งเป็นเลขยกกำลังสอง วงจรง่าย ๆ จึงหารครึ่งลงมาเหลือหนึ่งจังหวะได้ ภาพนิ่งสร้างด้วย AI
- ≥ 4
- ดวงที่มองเห็นได้จากแทบทุกที่
การออกแบบ GPS (GPS.gov) บทที่ II · ระยะทางจากเวลา
ทำไมต้องสี่ดวง
มหาวิทยาลัยเพนน์สเตต (GEOG 160): นาฬิกาในเครื่องรับเป็นควอตซ์ เที่ยงน้อยกว่านาฬิกาอะตอมบนดาวเทียมมาก ความคลาดของนาฬิกาเครื่องรับกำจัดได้ด้วยการเปรียบเทียบเวลามาถึงของสัญญาณจากดาวเทียมที่รู้เวลาส่ง และต้องใช้ดาวเทียมอย่างน้อยสี่ดวงในการหาตำแหน่ง GPS.gov: ผู้ใช้มองเห็นดาวเทียมได้อย่างน้อยสี่ดวงจากแทบทุกจุดบนโลก
ลองดู: เมื่อนาฬิกาธรรมดาไม่มีดวงที่สี่ ทรงกลมจะไม่พบกัน เมื่อใช้ดวงที่สี่ ทรงกลมจะพบกัน ระยะที่พลาดถูกขยายให้เห็นชัด
ฉากสามมิติเป็นแบบจำลองอย่างง่ายเพื่อการสอน วงโคจร ขนาด และความเร็วไม่ได้ตามสัดส่วนจริง
แหล่งข้อมูล:
Penn State, GEOG 160: 5.3 GPS error sources;
GPS.gov: Space segmentบทที่ III · นาฬิกาในวงโคจร
ระบบกำหนดตำแหน่งบนโลก หรือ GPS ของสหรัฐฯ เริ่มจากโครงการในปี 1973 ดาวเทียมต้นแบบดวงแรกขึ้นบินในปี 1977 และในเดือนเมษายน 1995 ระบบก็ถูกประกาศว่าใช้งานได้เต็มรูปแบบ
ระบบมาตรฐานมียี่สิบสี่ช่องวงโคจรสำหรับดาวเทียม อยู่ในหกระนาบวงโคจร สูงราวสองหมื่นสองร้อยกิโลเมตร ดาวเทียมแต่ละดวงโคจรรอบโลกวันละสองรอบ
ในทางปฏิบัติ มีดาวเทียมมากกว่าจำนวนมาตรฐาน ราวสามสิบเอ็ดดวงที่ใช้งานได้ในปี 2017 จึงมีดวงสำรองอยู่ในวงโคจร ลองดูทีละระนาบ แล้วดูทั้งหก
- 1973 สำนักงานโครงการออกแบบระบบ
- มิ.ย. 1977 ดาวเทียมต้นแบบดวงแรก
- ธ.ค. 1993 เริ่มใช้งานขั้นต้น
- เม.ย. 1995 ใช้งานเต็มรูปแบบ
การสร้าง GPS - พ.อ. แบรดฟอร์ด พาร์กินสัน
- นำสำนักงานโครงการร่วม GPS ตั้งแต่ปี 1973
ผู้ออกแบบ (Space Systems Command) - 24
- ช่องวงโคจร
- 6
- ระนาบวงโคจร
- ~20,200 km
- ความสูง
- 2
- รอบต่อวัน
จำนวนมาตรฐานของ GPS (GPS.gov) หนึ่งในกองดาวเทียม แผงโซลาร์สองข้าง และเสาอากาศที่หันหาโลก ภาพนิ่งสร้างด้วย AIบทที่ III · นาฬิกาในวงโคจร
กลุ่มดาวเทียม
กองกำลังอวกาศสหรัฐฯ (Space Systems Command): สำนักงานโครงการร่วม GPS นำโดยพันเอกแบรดฟอร์ด พาร์กินสัน ออกแบบระบบตั้งแต่ปี 1973 ดาวเทียมต้นแบบดวงแรกขึ้นสู่อวกาศวันที่ 22 มิถุนายน 1977 ตามด้วยดาวเทียมทดลอง Block I สี่ดวง ประกาศเริ่มใช้งานขั้นต้นวันที่ 8 ธันวาคม 1993 และใช้งานเต็มรูปแบบวันที่ 27 เมษายน 1995 GPS.gov: โครงสร้างพื้นฐานคือ 24 ตำแหน่งในหกระนาบที่เว้นระยะเท่ากัน ต่อมาขยายเป็น 27 ตำแหน่ง มีดาวเทียมที่ใช้งาน 31 ดวง ณ ปี 2017 โคจรในวงโคจรระดับกลางที่สูงราว 20,200 กม. และรอบโลกวันละสองรอบ
ลองดู: ทีละระนาบ แล้วครบหกระนาบ แบบจำลองมี 24 ดวง จำนวนที่อยู่เหนือกรุงเทพฯ เป็นค่าจากแบบจำลอง ไม่ใช่ท้องฟ้าจริงวันนี้
ฉากสามมิติเป็นแบบจำลองอย่างง่ายเพื่อการสอน วงโคจร ขนาด และความเร็วไม่ได้ตามสัดส่วนจริง
แหล่งข้อมูล:
US Space Force, Space Systems Command: 20th anniversary of initial operational capability of the GPS constellation;
GPS.gov: Space segmentทุกอย่างขึ้นอยู่กับนาฬิกา ดาวเทียมแต่ละดวงมีนาฬิกาอะตอม และแม้แต่นาฬิกาเหล่านี้ก็ยังเดินคลาด
สถานีติดตามภาคพื้นดินเฝ้าดูดาวเทียม คำนวณว่านาฬิกาแต่ละเรือนคลาดไปเท่าไร แล้วส่งค่าแก้ขึ้นไป ให้ดาวเทียมกระจายลงมาพร้อมสัญญาณ
 มาตรฐานความถี่อะตอม นาฬิกาอะตอมจับเวลาจากการสั่นที่สม่ำเสมอของอะตอม ภาพนิ่งสร้างด้วย AI
 วินาทีคืออะไร ซีเซียมเป็นตัวนิยามวินาทีเอง คือการสั่น 9,192,631,770 ครั้งของอะตอม ภาพนิ่งสร้างด้วย AI
- สถานีภาคพื้นดินติดตามดาวเทียมทุกดวง
- คำนวณความคลาดของนาฬิกาและวงโคจร
- ส่งค่าแก้ขึ้นไป แล้วลงมาพร้อมสัญญาณ
วงจรการแก้ค่า - นาฬิกาดาวเทียม
- จึงต้องตรวจสอบกันตลอดเวลา
แหล่งความคลาดของระยะที่ใหญ่ที่สุด (เพนน์สเตต) บทที่ III · นาฬิกาในวงโคจร
นาฬิกาที่ถูกตรวจสอบ
มหาวิทยาลัยเพนน์สเตต (GEOG 160): นาฬิกาอะตอมก็เดินคลาดได้ ความคลาดของนาฬิกาดาวเทียมเป็นสาเหตุใหญ่ที่สุดของความคลาดของระยะ สถานีติดตามคำนวณค่าแก้ ซึ่งถูกส่งไปพร้อมสัญญาณ
นาฬิกาอะตอมทำงานอย่างไร มีภาพยนตร์แยกบน PlanetPast ชื่อ “นาฬิกาอะตอมทำงานอย่างไร”
ฉากสามมิติเป็นแบบจำลองอย่างง่ายเพื่อการสอน วงโคจร ขนาด และความเร็วไม่ได้ตามสัดส่วนจริง
แหล่งข้อมูล:
Penn State, GEOG 160: 5.3 GPS error sourcesแล้วก็ถึงคราวของไอน์สไตน์ ดาวเทียมเคลื่อนที่เร็ว ราวหนึ่งหมื่นสี่พันกิโลเมตรต่อชั่วโมง
ตามทฤษฎีสัมพัทธภาพพิเศษ นาฬิกาที่เคลื่อนที่จะเดินช้าลง นาฬิกาบนดาวเทียมจึงช้ากว่าบนพื้นโลกราวเจ็ดไมโครวินาทีต่อวัน
แต่ดาวเทียมอยู่สูงจากโลกมาก ที่นั่นแรงโน้มถ่วงอ่อนกว่า และตามทฤษฎีสัมพัทธภาพทั่วไป นาฬิกาจึงเดินเร็วขึ้นราวสี่สิบห้าไมโครวินาทีต่อวัน
รวมกันแล้วเร็วขึ้นสามสิบแปดไมโครวินาทีต่อวัน เท่ากับเวลาที่แสงใช้เดินทางราวสิบเอ็ดกิโลเมตร ถ้าไม่แก้ ตำแหน่งจะเคลื่อนเพี้ยนไปราวสิบกิโลเมตรทุกวัน ระบบจึงชดเชยค่านี้ไว้ ลองปิดการแก้ค่าแล้วดูผล
- ~14,000 km/h
- ความเร็ว
- 12 ชม.
- หนึ่งรอบวงโคจร
ดาวเทียม GPS (โอไฮโอสเตต) - −7 ไมโครวินาที
- ต่อวัน เทียบกับนาฬิกาบนพื้นดิน
เคลื่อนที่เร็ว (สัมพัทธภาพพิเศษ) - ~20,000 km
- ความสูงจากพื้น
- +45 ไมโครวินาที
- ต่อวัน
แรงโน้มถ่วงอ่อนกว่า (สัมพัทธภาพทั่วไป) 45−7=38 μs per day38 μs×c≈11 km- μs
- ไมโครวินาที: หนึ่งในล้านวินาที
ผลรวม และความเสียหายถ้าไม่แก้  นาฬิกาสองเรือน เดินคนละอัตรา การแก้ไขฝังอยู่ในตัวเครื่อง นาฬิกาของดาวเทียมแต่ละดวงถูกตั้งให้เดินช้ากว่าปกตินิดหนึ่งก่อนปล่อยขึ้นไป ภาพนิ่งสร้างด้วย AI
บทที่ III · นาฬิกาในวงโคจร
ไอน์สไตน์บนวงโคจร
Tech for Space (อาร์. กูร์ดง): เพราะเคลื่อนที่เร็ว นาฬิกาบนดาวเทียม GPS เดินช้ากว่านาฬิกาบนโลกราว 7 ไมโครวินาทีต่อวัน (สัมพัทธภาพพิเศษ) และเพราะแรงโน้มถ่วงที่ความสูงนั้นอ่อนกว่า จึงเดินเร็วขึ้นราว 45 ไมโครวินาทีต่อวัน (สัมพัทธภาพทั่วไป) ผลรวมราว 38 ไมโครวินาทีต่อวัน เท่ากับเวลาที่แสงเดินทางราว 11 กม. หากไม่คิดค่านี้ ตำแหน่งจะเพี้ยนราว 10 กม. ต่อวัน เอกสารประกอบการสอนของมหาวิทยาลัยโอไฮโอสเตต: ดาวเทียมเร็วราว 14,000 กม./ชม. สูงราว 20,000 กม. โคจรรอบละ 12 ชั่วโมง พร้อมตัวเลข 7, 45 และ 38 เช่นเดียวกัน
ลองดู: ปิดการแก้ค่า แล้ววงแดงจะขยายขึ้นทุกวัน (ขนาดบนจอเป็นแผนภาพ) ปีของสเต็ปนี้คือปีที่ GPS ใช้งานได้เต็มรูปแบบ
ฉากสามมิติเป็นแบบจำลองอย่างง่ายเพื่อการสอน วงโคจร ขนาด และความเร็วไม่ได้ตามสัดส่วนจริง
แหล่งข้อมูล:
Tech for Space (R. Gourdon): GPS and relativity;
Ohio State University, Astronomy: GPS and relativity (lecture notes)บทที่ IV · สิ่งที่ขวางทาง
ต่อให้นาฬิกาเที่ยงตรงสมบูรณ์ เส้นทางของสัญญาณก็ไม่ได้ว่างเปล่า ไอโอโนสเฟียร์ ชั้นก๊าซที่มีประจุไฟฟ้า สูงราวห้าสิบถึงหนึ่งพันกิโลเมตร ทำให้สัญญาณช้าลงและหักเห
เครื่องรับใช้แบบจำลองชั้นบรรยากาศ ลบความล่าช้านี้ได้ราวสามในสี่ ส่วนอากาศชั้นล่างก็เพิ่มความล่าช้าอีกเล็กน้อย โดยเฉพาะกับดาวเทียมที่อยู่ใกล้ขอบฟ้า
ในเมืองและในป่า สัญญาณสะท้อนกับตึกและต้นไม้ แล้วมาถึงเครื่องรับมากกว่าหนึ่งเส้นทาง เรียกว่ามัลติพาท (multipath) และเป็นเหตุให้จุดสีฟ้าส่ายไปมาในย่านตึกสูง
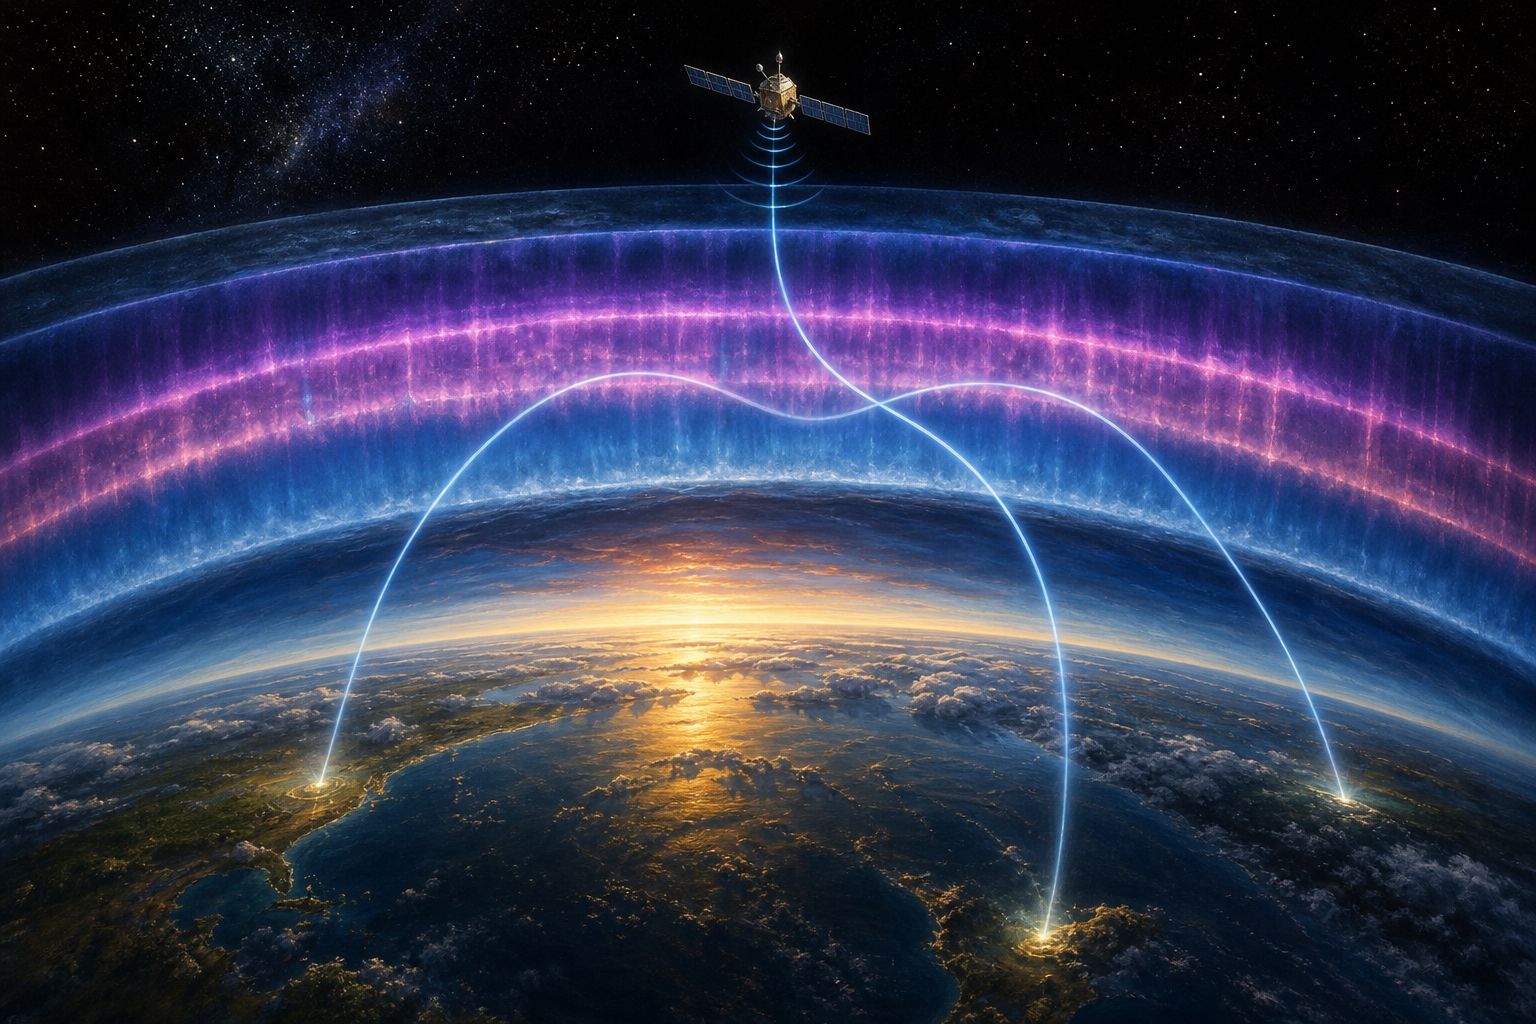 ไอโอโนสเฟียร์ ชั้นก๊าซมีประจุที่เรืองแสง อยู่เหนือบรรยากาศชั้นล่าง ภาพนิ่งสร้างด้วย AI
- นาฬิกาดาวเทียม
- ไอโอโนสเฟียร์ สูง 50–1,000 กม.
- นาฬิกาเครื่องรับ
- ความคลาดของวงโคจร
- บรรยากาศชั้นล่าง
- มัลติพาท
แหล่งความคลาด (เพนน์สเตต) - 15°
- มุมเงยขั้นต่ำ (mask angle) ทั่วไป: ไม่ใช้ดาวเทียมที่ต่ำกว่านี้
รับมือกับมัลติพาท บทที่ IV · สิ่งที่ขวางทาง
สิ่งที่ขวางทาง
มหาวิทยาลัยเพนน์สเตต (GEOG 160): ไอโอโนสเฟียร์ ซึ่งสูงราว 50–1,000 กม. ทำให้สัญญาณช้าลงและเบี่ยงเบน การแก้ค่ากำจัดได้เพียงราวสามในสี่ จึงเป็นแหล่งความคลาดใหญ่อันดับสอง บรรยากาศชั้นล่างที่สูงถึงราว 50 กม. เพิ่มความล่าช้า มากที่สุดกับดาวเทียมใกล้ขอบฟ้า มัลติพาท คือสัญญาณสะท้อนที่รบกวนสัญญาณตรง แย่ที่สุดในเมือง ป่า และหุบเขา การใช้เฉพาะดาวเทียมที่สูงกว่ามุมตัด 15° ช่วยได้
ลองดู: แสดงความล่าช้าเป็นเส้นทางที่โค้ง การหักเหถูกขยายให้เห็นชัด
ฉากสามมิติเป็นแบบจำลองอย่างง่ายเพื่อการสอน วงโคจร ขนาด และความเร็วไม่ได้ตามสัดส่วนจริง
แหล่งข้อมูล:
Penn State, GEOG 160: 5.3 GPS error sourcesหลายปีที่สหรัฐฯ จงใจลดความแม่นของสัญญาณ GPS สำหรับพลเรือน นโยบายนี้เรียกว่าซีเล็กทีฟอเวลาบิลิตี (Selective Availability) วันที่ 1 พฤษภาคม 2000 ประธานาธิบดีสหรัฐฯ สั่งยกเลิก และสัญญาณถูกปิดหลังเที่ยงคืนของคืนนั้น
ตอนนั้นสหรัฐฯ บอกว่าผู้ใช้ทั่วไปควรได้ความแม่นสิบถึงยี่สิบเมตรหรือดีกว่า ส่วนดิฟเฟอเรนเชียล GPS (Differential GPS) ซึ่งเพิ่มค่าแก้จากสถานีภาคพื้นดิน แม่นได้หนึ่งถึงสามเมตร
เครื่องรับงานสำรวจที่ใช้สองความถี่ทำได้แม่นถึงราวหนึ่งเซนติเมตร ลองเปรียบเทียบดู
- 2 พ.ค. 2000
- ปิดทั่วโลกหลังเที่ยงคืนตามเวลาฝั่งตะวันออกของสหรัฐฯ เมื่อสิ้นวันที่ 1 พ.ค.
ซีเล็กทีฟอเวลาบิลิตี (GPS.gov) - ปิดพร้อมกันทั้งกลุ่มดาวเทียม
- เครื่องรับไม่ต้องเปลี่ยนอะไร
- ผู้ใช้ทั่วโลกได้ความแม่นเพิ่มขึ้น
การปิดระบบ (GPS.gov) | ทรานซิต หนึ่งรอบผ่าน | ~200 m |
|---|
| GPS พลเรือน ตามที่ระบุในปี 2000 | 10–20 m |
|---|
| ดิฟเฟอเรนเชียล GPS | 1–3 m |
|---|
| เครื่องสำรวจสองความถี่ | ~1 cm |
|---|
ความแม่น ตั้งแต่ทรานซิตจนถึงงานสำรวจ  ทำงานหลังฟ้ามืด การบังคับเลี้ยวด้วยดาวเทียมทำให้เครื่องจักรทำงานกลางคืนได้ เพราะไม่ต้องมองเห็นแถวที่แล้วอีกต่อไป ภาพนิ่งสร้างด้วย AI
 เมื่อหนึ่งเมตรยังมากไป แถวตรงเป็นระเบียบทั่วทุ่งกว้างยามเช้า ภาพนิ่งสร้างด้วย AI
บทที่ IV · สิ่งที่ขวางทาง
แม่นแค่ไหน
GPS.gov: ประธานาธิบดีคลินตันประกาศยกเลิกซีเล็กทีฟอเวลาบิลิตีในวันที่ 1 พฤษภาคม 2000 และระบบถูกปิดพร้อมกันทั้งกลุ่มดาวเทียมหลังเที่ยงคืนตามเวลาฝั่งตะวันออกของสหรัฐฯ เมื่อสิ้นวันที่ 1 พฤษภาคม ผู้ใช้พลเรือนทั่วโลกควรได้ความแม่น 10–20 ม. หรือดีกว่าโดยไม่ต้องเปลี่ยนเครื่องรับ ดิฟเฟอเรนเชียล GPS แม่นราว 1–3 ม. และมีการเตือนความผิดพลาดสำหรับการเดินเรือที่ต้องการความปลอดภัยสูง หน่วยยามฝั่งสหรัฐฯ ดูแลเครือข่าย DGPS ทางทะเล มหาวิทยาลัยเพนน์สเตต (GEOG 160): เครื่องรับราคาถูกแม่นถึงราว 10 ม. (ที่ 95%) เครื่องรับที่ใช้ WAAS ราว 1–3 ม. เครื่องสำรวจสองความถี่ราว 1 ซม. หรือดีกว่า Wikipedia (Transit): ราว 200 ม. ต่อการผ่านหนึ่งครั้ง
ลองดู: เปรียบเทียบวงทั้งสี่ ขนาดวงเป็นสเกลลอการิทึม แท่งกราฟใช้ log₁₀ ของความคลาดในหน่วยเซนติเมตร
ฉากสามมิติเป็นแบบจำลองอย่างง่ายเพื่อการสอน วงโคจร ขนาด และความเร็วไม่ได้ตามสัดส่วนจริง
แหล่งข้อมูล:
GPS.gov: Selective Availability;
GPS.gov: Selective Availability, frequently asked questions (accuracy, DGPS);
Penn State, GEOG 160: 5.3 GPS error sources;
Wikipedia: Transit (satellite)บทที่ V · หลายระบบบนฟ้า
GPS ไม่ได้มีอยู่ระบบเดียว รัสเซียมี GLONASS สหภาพยุโรปมี Galileo และจีนมี BeiDou ทั้งสี่ระบบครอบคลุมทั้งโลก
ทุกระบบใช้หลักการเดียวกัน คือนาฬิกาในวงโคจร สัญญาณที่จับเวลา และดาวเทียมอย่างน้อยสี่ดวง ลองเลือกระบบเพื่อดูวงโคจรของแต่ละระบบ
- GPS: สหรัฐอเมริกา
- GLONASS: รัสเซีย
- Galileo: สหภาพยุโรป
- BeiDou: จีน
ระบบระดับโลก (NovAtel) - 4
- ระบบระดับโลก แต่ละระบบมีดาวเทียมและนาฬิกาของตัวเอง
- 2
- ระบบระดับภูมิภาค: QZSS และ NavIC
ครอบคลุมทั้งโลก  อยู่ทุกที่พร้อมกัน เครื่องบินโดยสารกำลังร่อนลงยามพลบค่ำ ภาพนิ่งสร้างด้วย AI
- นาฬิกาอะตอมในวงโคจร
- สัญญาณที่จับเวลา
- ดาวเทียมอย่างน้อยสี่ดวง
สูตรเดียวกันทุกระบบ บทที่ V · หลายระบบบนฟ้า
หลายระบบบนฟ้า
NovAtel (An introduction to GNSS): GPS (สหรัฐอเมริกา) GLONASS (รัสเซีย) Galileo (สหภาพยุโรป) และ BeiDou (จีน) เป็นระบบนำทางด้วยดาวเทียมระดับโลก ส่วน NavIC (อินเดีย) และ QZSS (ญี่ปุ่น) เป็นระบบระดับภูมิภาค
ลองดู: แสดงทีละระบบ วงโคจรของอีกสามระบบวาดเป็นแผนภาพ ระบบละ 24 ดวง จำนวนและวงโคจรจริงต่างจากนี้
ฉากสามมิติเป็นแบบจำลองอย่างง่ายเพื่อการสอน วงโคจร ขนาด และความเร็วไม่ได้ตามสัดส่วนจริง
แหล่งข้อมูล:
NovAtel: An introduction to GNSS, constellationsบางประเทศสร้างระบบระดับภูมิภาคแทน ญี่ปุ่นมี QZSS และอินเดียมี NavIC
NavIC ครบชุดมีเจ็ดดวง ทุกดวงโคจรครบรอบในหนึ่งวันพอดี เป็นดาวเทียมค้างฟ้า (geostationary) สามดวง ซึ่งลอยนิ่งเหนือจุดหนึ่งบนเส้นศูนย์สูตร และดาวเทียมวงโคจรเอียง (inclined geosynchronous) อีกสี่ดวง ซึ่งแกว่งขึ้นเหนือลงใต้ทุกวัน
พื้นที่บริการครอบคลุมอินเดียและเลยออกไปราวหนึ่งพันห้าร้อยกิโลเมตร NVS-03 มีสัญญาณพลเรือนย่าน L1 เหมือน NVS-01 ดวงก่อนหน้า ซึ่งเหมาะกับอุปกรณ์เล็กที่ใช้พลังงานต่ำ เช่น นาฬิกาอัจฉริยะ
และยังมีนาฬิกาอะตอมรูบิเดียมที่อินเดียพัฒนาขึ้นเอง แทนนาฬิกานำเข้าแบบที่เคยเสียบนดาวเทียม NavIC รุ่นก่อน
- QZSS
- ญี่ปุ่นและภูมิภาคเอเชีย-โอเชียเนีย
- NavIC
- อินเดียและพื้นที่โดยรอบ
ระบบระดับภูมิภาค - 3
- ค้างฟ้า
- 4
- จีโอซิงโครนัสแบบเอียง
- 7
- รวม
NavIC ครบชุด (GKToday) - ค้างฟ้า: อยู่เหนือเส้นศูนย์สูตร ดูเหมือนอยู่นิ่งบนฟ้า
- จีโอซิงโครนัสแบบเอียง: คาบเท่ากัน แต่เอียง จึงแกว่งขึ้นเหนือลงใต้
วงโคจรหนึ่งวันสองแบบ - สัญญาณ L1, L5 และย่าน S
- สัญญาณพลเรือน L1 สำหรับอุปกรณ์พลังงานต่ำ
- การเข้ารหัสที่ดีขึ้นสำหรับผู้ใช้เฉพาะ
สิ่งที่ NVS-03 เพิ่ม (Wikipedia) - รูบิเดียม
- พัฒนาโดยศูนย์ประยุกต์อวกาศ อาห์มดาบาด
- +
- นาฬิกาสำหรับอวกาศที่จัดซื้อมา
นาฬิกาของ NVS-03 (Wikipedia, FoneArena)
บทส่งท้าย
จุดสีฟ้าจึงไม่ใช่ภาพถ่ายของเราจากอวกาศ แต่เป็นการวัดเวลา คือสัญญาณจากนาฬิกาในวงโคจรอย่างน้อยสี่เรือน ที่แก้ค่าทั้งเรื่องอากาศ วงโคจร และทฤษฎีของไอน์สไตน์
ครั้งหน้าที่จุดสีฟ้าส่ายไปมาในย่านตึกสูง เราจะรู้แล้วว่าทำไม และดาวเทียมดวงใหม่ทุกดวง อย่าง NVS-03 ก็คือนาฬิกาอีกหนึ่งเรือนที่เพิ่มขึ้นบนฟ้า
- 1957 ดอปเพลอร์ของสปุตนิกเผยวงโคจร
- 1960 ทรานซิต 1B ขึ้นสู่วงโคจร
- 1973 เริ่มออกแบบ GPS
- 1995 GPS ใช้งานเต็มรูปแบบ
- 2000 ปิดซีเล็กทีฟอเวลาบิลิตี
- 2026 ปล่อย NVS-03 ให้ NavIC
จากสปุตนิกถึง NVS-03  ทำไมจุดถึงสั่น กระจกและหินสะท้อนสัญญาณ เครื่องรับจึงวัดได้เส้นทางที่ยาวกว่าทางตรง ภาพนิ่งสร้างด้วย AI
- จับเวลาสัญญาณ
- ใช้ดาวเทียมอย่างน้อยสี่ดวง
- แก้ค่านาฬิกา อากาศ และสัมพัทธภาพ
สูตรของระบบนำทาง บทส่งท้าย · แหล่งข้อมูล
แหล่งข้อมูล
ข้อเท็จจริงทุกข้อในภาพยนตร์นี้มาจากแหล่งข้อมูลด้านล่าง ภาพนิ่งประจำบทและภาพประกอบสร้างด้วย AI ไม่มีบุคคลหรือแบรนด์จริง โลก ดาวเทียม วงโคจร ทรงกลม และวงความคลาดในฉากสามมิติเป็นแบบจำลองอย่างง่ายเพื่อการสอน วงโคจรไม่ได้ตามสัดส่วน ระบบอื่นวาดไว้ระบบละ 24 ดวง และจำนวนดาวเทียมเหนือกรุงเทพฯ มาจากแบบจำลอง ไม่ใช่ท้องฟ้าจริงวันนี้ เสียงดอปเพลอร์ถูกขยายให้ได้ยินชัด
แหล่งข้อมูล:
FoneArena (31 Oct 2026): ISRO deploys GSLV-F18 with NVS-03, third-generation NavIC satellite;
GKToday: ISRO launches GSLV-F18 with NVS-03 navigation satellite;
WION: ISRO’s GSLV-F18 launch success revives NavIC, but there’s a catch;
Wikipedia: NVS-03 (payload, indigenous rubidium clock, L1 signal);
Wikipedia: NVS-01;
Wikipedia: Transit (satellite);
US Space Force, Space Systems Command: 20th anniversary of initial operational capability of the GPS constellation;
GPS.gov: Space segment;
Penn State, GEOG 160: 5.3 GPS error sources;
Tech for Space (R. Gourdon): GPS and relativity;
Ohio State University, Astronomy: GPS and relativity (lecture notes);
GPS.gov: Selective Availability;
GPS.gov: Selective Availability, frequently asked questions (accuracy, DGPS);
NovAtel: An introduction to GNSS, constellations