หน้าแรก › เทคโนโลยี › ระบบอาณัติสัญญาณรถไฟทำงานอย่างไร
เทคโนโลยี · ฟิสิกส์ · ประวัติศาสตร์
ระบบอาณัติสัญญาณรถไฟทำงานอย่างไร
รถไฟหนึ่งขบวน กับรางว่างข้างหน้า
รถไฟความเร็วสูงต้องใช้ระยะหลายกิโลเมตรกว่าจะหยุด พนักงานขับจึงเบรกตามสิ่งที่ตาเห็นไม่ทัน ต้องมีอย่างอื่นที่รู้ว่ารางข้างหน้าว่าง หลังเหตุรถไฟชนกันในสเปนสัปดาห์นี้ มาดูว่าระบบอาณัติสัญญาณรถไฟแยกขบวนรถออกจากกันได้อย่างไร และยังพลาดได้ตรงไหน
หนังสามมิติโต้ตอบได้ 11 นาที 1861 ถึง ปัจจุบัน เผยแพร่ 29 ตุลาคม 2569
อ่านฉบับ English
สารบัญ บทนำ บทที่ I · หนักเกินกว่าจะหยุด บทที่ II · เวลากับโทรเลข บทที่ III · พังอย่างปลอดภัย บทที่ IV · แดง เหลือง เขียว บทที่ V · สัญญาณในห้องขับ บทที่ VI · ที่ที่ระบบป้องกันสิ้นสุด บทที่ VII · ตอนกั้นเคลื่อนที่ บทส่งท้าย บทนำ เทคโนโลยี · ประวัติศาสตร์
รถไฟหนึ่งขบวน กับรางว่างข้างหน้า ระบบอาณัติสัญญาณแยกรถไฟออกจากกันได้อย่างไร
วันที่ 28 ตุลาคม 2026 ใกล้เมืองอูร์ดาในภาคกลางของสเปน ตามรายงานเบื้องต้น รถไฟความเร็วสูงขบวนหนึ่งพุ่งชนท้ายอีกขบวนที่จอดอยู่ เจ้าหน้าที่ระบุว่ามีผู้เสียชีวิตอย่างน้อยหกสิบสี่คน และต่อมาเป็นหกสิบแปดคน
รัฐมนตรีคมนาคมของสเปนกล่าวว่า ขบวนที่สองได้รับอนุญาตให้วิ่งต่อ ทั้งที่ระบบแสดงว่ารางข้างหน้ามีรถอยู่ และเรียกการตัดสินใจนั้นว่าอธิบายไม่ได้ ส่วนสาเหตุที่แท้จริง คณะกรรมการสอบสวนอิสระจะเป็นผู้สรุป
ทางรถไฟรู้ได้อย่างไรว่ารางข้างหน้ารถไฟว่าง นี่คือโจทย์ที่เก่าแก่ที่สุดของการรถไฟ ภาพยนตร์นี้จะอธิบายว่าระบบอาณัติสัญญาณแก้โจทย์นี้อย่างไร และยังพลาดได้ตรงไหน
กม. 118 บนทางรถไฟความเร็วสูงมาดริด–เซบียา ใกล้อูร์ดา จังหวัดโตเลโด
146 ผู้โดยสารบนขบวนที่จอดอยู่
397 ผู้โดยสารบนขบวนที่ตามมา สองขบวน รางเดียว ทั้งสองขบวนวิ่งจากมาดริดไปเซบียา ขบวนหน้าจอดอยู่บนทาง รัฐมนตรีระบุว่าระบบแสดงว่ารางมีรถอยู่ สาเหตุอยู่ระหว่างการสอบสวน สิ่งที่รู้แล้วในตอนนี้ ขบวนรถจอดอยู่กลางทาง สายความเร็วสูงของสเปนใช้ความกว้างรางต่างจากโครงข่ายเดิม ทั้งสองจึงเป็นทางรถไฟคนละระบบกันจริง ๆ ภาพนิ่งสร้างด้วย AIทำไมรถไฟหยุดตามที่ตาเห็นไม่ได้ ตอนกั้น วงจรราง และสัญญาณ สัญญาณในห้องขับและระบบป้องกันรถไฟ ช่องโหว่ และตอนกั้นเคลื่อนที่ ในภาพยนตร์นี้ บทที่ I · หนักเกินกว่าจะหยุด บทที่ I
หนักเกินกว่าจะหยุด เหล็กบนเหล็กยึดเกาะกันได้น้อยมาก
เริ่มจากฟิสิกส์ รถยนต์หยุดได้เพราะยางยึดเกาะถนน แต่ล้อเหล็กบนรางเหล็กยึดเกาะกันได้น้อยกว่ามาก แรงเสียดทานระหว่างกันมีแค่ราวหนึ่งในสามของยางรถยนต์ หรือน้อยกว่านั้น
แรงเสียดทานต่ำนี่เองที่ทำให้รถไฟประหยัดพลังงาน และทำให้หยุดยากมาก รถยนต์ที่เบรกเต็มแรงจากความเร็วร้อยกิโลเมตรต่อชั่วโมงใช้ระยะราวสี่สิบเมตร
ส่วนรถไฟความเร็วสูงที่เบรกจากสามร้อยกิโลเมตรต่อชั่วโมง ต้องใช้ระยะตั้งแต่สามกิโลเมตรกว่าไปจนถึงสี่กิโลเมตรครึ่ง ลองเลือกความเร็วแล้วเบรกพร้อมกันทั้งคู่
ยางบนถนนแห้ง 0.7–0.8 ล้อเหล็กบนราง 0.1–0.3 รางที่มีใบไม้ร่วง ~0.05
การยึดเกาะ วัดเป็นสัมประสิทธิ์แรงเสียดทาน เหล็กบนเหล็ก จุดที่ล้อหนึ่งล้อสัมผัสราง กว้างราว ๆ เหรียญเล็กเหรียญหนึ่ง ภาพนิ่งสร้างด้วย AId = v 2 2 a d = \frac{v^2}{2a} d = 2 a v 2 v v v ความเร็วตอนเริ่มเบรก a a a อัตราหน่วง: ราว 8 ม./วินาที² สำหรับรถยนต์ ราว 1 ม./วินาที² สำหรับรถไฟ ระยะหยุดเมื่อเบรกด้วยแรงคงที่
~40 ม. รถยนต์จาก 100 กม./ชม.
3.2–4.5 กม. รถไฟความเร็วสูงจาก 300 กม./ชม. เบรกฉุกเฉิน รางแห้ง ทางราบ บทที่ I · หนักเกินกว่าจะหยุด
ทำไมรถไฟต้องใช้ระยะหลายกิโลเมตร
Railway News: สัมประสิทธิ์แรงเสียดทานของยางบนถนนแห้งอยู่ราว 0.7–0.8 ส่วนล้อเหล็กบนรางเหล็กราว 0.1–0.3 และลดลงเหลือราว 0.05 เมื่อมีใบไม้เปื้อนราง ระยะหยุดฉุกเฉินโดยประมาณบนรางแห้งและทางราบ: รถยนต์จาก 100 กม./ชม. ราว 40 เมตร รถไฟความเร็วสูงอย่าง TGV หรือ ICE จาก 300 กม./ชม. 3,200–4,500 เมตร รถไฟโดยสารหน่วงความเร็วได้ราว 0.8–1.3 ม./วินาที² เมื่อเบรกฉุกเฉิน เทียบกับ 8–10 ม./วินาที² ของรถยนต์ที่มี ABS วิกิพีเดีย ระบบอาณัติสัญญาณรถไฟ: แรงเสียดทานต่ำระหว่างล้อกับราง ทำให้ระยะเบรก “อาจยาวหลายกิโลเมตร”
ลองดู: แบบจำลองเบรกทั้งคู่ด้วยอัตราหน่วงคงที่ (รถยนต์ 8 ม./วินาที² รถไฟ 1 ม./วินาที²) การเบรกจริงขึ้นกับสภาพอากาศ ความลาดชัน และตัวรถไฟ
ทางรถไฟสามมิติเป็นแบบจำลองเพื่อการสอน ระยะทางตรงตามสัดส่วนเมื่อมีตัวเลขกำกับ แต่ตัวรถไฟ สัญญาณ และสายเคเบิลวาดให้ใหญ่กว่าจริงเพื่อให้มองเห็น
แหล่งข้อมูล:
Railway News: train braking distance, how long does a train take to stop? ;
Wikipedia: railway signalling ที่ความเร็วสามร้อยกิโลเมตรต่อชั่วโมง รถไฟวิ่งได้แปดสิบสามเมตรทุกวินาที และต่อให้เบรกเต็มที่ก็ต้องใช้เวลานานกว่าหนึ่งนาทีกว่าจะหยุดสนิท
พอพนักงานขับมองเห็นอะไรขวางทาง ก็สายเกินไปมากแล้ว รถไฟจึงขับตามที่ตาเห็นไม่ได้ ต้องมีอะไรสักอย่างบอกพนักงานขับล่วงหน้าเป็นกิโลเมตร ว่ารางข้างหน้าว่างหรือไม่
ระบบอาณัติสัญญาณทุกแบบคือคำตอบของคำถามข้อเดียว เรารู้ได้อย่างไรว่ารางข้างหน้ารถไฟขบวนนี้ว่าง
t = v a = 83 m / s 1 m / s 2 ≈ 83 s t = \frac{v}{a} = \frac{83\ \mathrm{m/s}}{1\ \mathrm{m/s^2}} \approx 83\ \mathrm{s} t = a v = 1 m/ s 2 83 m/s ≈ 83 s v v v 300 กม./ชม. เขียนเป็นเมตรต่อวินาที เวลาที่ใช้หยุด
~3.5 กม. ระยะที่วิ่งไประหว่างเบรก ตามแบบจำลองอย่างง่าย ในแปดสิบสามวินาทีนั้น มองเห็นก็สายไปแล้ว สายความเร็วสูงมีรั้วกั้นตลอดแนวและไม่มีจุดตัดระดับดิน จึงไม่มีอะไรมาอยู่บนทางได้ ภาพนิ่งสร้างด้วย AIเรารู้ได้อย่างไรว่ารางข้างหน้าว่างคำถามเบื้องหลังสัญญาณทุกดวง บทที่ I · หนักเกินกว่าจะหยุด
เห็นก็สายไปแล้ว
300 กม./ชม. เท่ากับ 83.3 ม./วินาที ถ้าหน่วงความเร็วคงที่ 1 ม./วินาที² รถไฟต้องใช้เวลา v/a ≈ 83 วินาที และระยะ v²/2a ≈ 3.5 กม. กว่าจะหยุด ซึ่งอยู่ในช่วง 3.2–4.5 กม. ที่ Railway News ระบุสำหรับรถไฟความเร็วสูง วิกิพีเดีย ระบบอาณัติสัญญาณรถไฟ: รถไฟวิ่งบนรางที่ตายตัว และน้ำหนักกับความเฉื่อยทำให้หยุดเร็ว ๆ ได้ยาก จึงต้องรู้ว่ารางว่างไกลเกินกว่าที่พนักงานขับมองเห็น
ทางรถไฟสามมิติเป็นแบบจำลองเพื่อการสอน ระยะทางตรงตามสัดส่วนเมื่อมีตัวเลขกำกับ แต่ตัวรถไฟ สัญญาณ และสายเคเบิลวาดให้ใหญ่กว่าจริงเพื่อให้มองเห็น
แหล่งข้อมูล:
Railway News: train braking distance, how long does a train take to stop? ;
Wikipedia: railway signalling บทที่ II · เวลากับโทรเลข บทที่ II
เวลากับโทรเลข นาฬิกาจับเวลามองไม่เห็นรถไฟ
คำตอบแรกคือเวลา ในระบบเว้นระยะด้วยเวลา (time-interval working) ตำรวจรถไฟจะปล่อยขบวนต่อไปก็ต่อเมื่อขบวนก่อนหน้าออกไปแล้วครบจำนวนนาทีที่กำหนด
แต่เวลาไม่ได้บอกเลยว่ารถไฟอยู่ตรงไหน วันที่ 25 สิงหาคม 1861 รถไฟสามขบวนออกจากเมืองไบรตันในอังกฤษภายในเจ็ดนาที ทั้งที่กฎกำหนดให้เว้นห้านาทีระหว่างแต่ละขบวน
ในอุโมงค์เคลย์ตัน ขบวนที่สองซึ่งหยุดเพราะเห็นธงแดง ถูกขบวนที่สามชน มีผู้เสียชีวิตยี่สิบสามคน นาฬิกาจับเวลามองไม่เห็นรถไฟที่จอดนิ่ง ลองสั่งให้ขบวนแรกหยุดดู
รถไฟผ่าน: เริ่มจับเวลา ยังไม่ครบเวลา: แสดงสัญญาณอันตราย ครบเวลา: ปล่อยขบวนต่อไป กฎการเว้นด้วยเวลา อุโมงค์เคลย์ตัน ซัสเซกซ์ รถไฟไอน้ำออกจากปากอุโมงค์ที่ก่อเป็นป้อม ในแบบภาพยุค 1860 ภาพนิ่งสร้างด้วย AI8:28 ขบวนแรกออก8:31 ขบวนที่สอง ตามมา 3 นาที8:35 ขบวนที่สาม ตามมา 4 นาทีไบรตัน วันอาทิตย์ที่ 25 สิงหาคม 1861
23 เสียชีวิต
176 บาดเจ็บ จากผู้โดยสาร 589 คน อุบัติเหตุอุโมงค์เคลย์ตัน บทที่ II · เวลากับโทรเลข
อุโมงค์เคลย์ตัน ปี 1861
วิกิพีเดีย ระบบอาณัติสัญญาณรถไฟ: ในระบบเว้นระยะด้วยเวลา ผู้เฝ้าทางให้สัญญาณตามว่ารถไฟขบวนก่อนผ่านไปแล้วนานกว่าหรือน้อยกว่าจำนวนนาทีที่กำหนด วิกิพีเดีย อุบัติเหตุอุโมงค์เคลย์ตัน: วันอาทิตย์ที่ 25 สิงหาคม 1861 รถไฟขาขึ้นเหนือสามขบวนออกจากไบรตันเวลา 8:28, 8:31 และ 8:35 ซึ่งผิดกฎห้านาทีของเส้นทาง สัญญาณทางด้านใต้ไม่กลับเป็นสัญญาณอันตราย ธงแดงหยุดขบวนที่สองไว้ในอุโมงค์ และหลังการสื่อสารทางโทรเลขที่เข้าใจผิดกัน ขบวนที่สามก็ถูกปล่อยเข้าไปชน มีผู้เสียชีวิต 23 คน บาดเจ็บ 176 คน จากผู้โดยสาร 589 คน ภัยครั้งนี้ผลักดันให้หันมาใช้ระบบตอนกั้นแทนการเว้นระยะด้วยเวลา
ลองดู: ภายใต้กฎเวลา ขบวนที่สองออกตามเวลา ไม่ว่าขบวนแรกจะหยุดอยู่หรือไม่
ทางรถไฟสามมิติเป็นแบบจำลองเพื่อการสอน ระยะทางตรงตามสัดส่วนเมื่อมีตัวเลขกำกับ แต่ตัวรถไฟ สัญญาณ และสายเคเบิลวาดให้ใหญ่กว่าจริงเพื่อให้มองเห็น
แหล่งข้อมูล:
Wikipedia: railway signalling ;
Wikipedia: Clayton Tunnel rail crash คำตอบคือแบ่งทางด้วยระยะทาง ไม่ใช่ด้วยเวลา รางถูกตัดเป็นช่วง ๆ เรียกว่าตอนกั้น (block) และกฎก็ง่าย ๆ คือในตอนกั้นหนึ่งมีรถไฟได้ทีละขบวนเท่านั้น
พนักงานประจำตู้สัญญาณที่ปลายทั้งสองข้างของตอนกั้นคุยกันทางโทรเลขไฟฟ้า ด้วยรหัสกระดิ่ง รถไฟจะเข้าตอนกั้นได้ก็ต่อเมื่อตู้ถัดไปส่งสัญญาณกลับมาว่าทางสะดวก (line clear) คือขบวนก่อนหน้าออกจากตอนกั้นไปแล้ว
ระบบตอนกั้นสมบูรณ์ (absolute block) นี้แพร่ไปทั่วอังกฤษในทศวรรษ 1850 และ 1860 แต่ก็ยังพึ่งคนที่ต้องไม่พลาดเลยแม้แต่ครั้งเดียว
1 ขบวน ต่อตอนกั้น ไม่ว่านาฬิกาจะบอกอะไร กฎตอนกั้น เครื่องมือตอนกั้น เครื่องโทรเลขตัวเรือนไม้ มีหน้าปัดเข็มและกระดิ่ง ในแบบยุควิกตอเรีย ภาพนิ่งสร้างด้วย AIถามตู้ข้างหน้า: ตอนกั้นว่างไหม ตอบด้วยกระดิ่ง: ทางสะดวก จากนั้นเท่านั้น: เปิดสัญญาณ รถไฟเข้าได้ ตอนกั้น ทีละขั้น 1832 ธงและลูกบอลข้างทางที่มองเห็นได้ไกล1841 โทรเลขส่งคำสั่งล่วงหน้าไปก่อนรถไฟ1850–60 ระบบตอนกั้นสมบูรณ์แพร่ในอังกฤษสัญญาณทางสาย บทที่ II · เวลากับโทรเลข
ระยะทาง ไม่ใช่เวลา
วิกิพีเดีย ระบบอาณัติสัญญาณรถไฟ: สัญญาณข้างทางเริ่มมีในปี 1832 โดยใช้ธงหรือลูกบอลยกสูง ส่วนโทรเลขตั้งแต่ปี 1841 ทำให้ส่งคำสั่งเดินรถล่วงหน้าไปก่อนรถไฟได้ ในระบบตอนกั้นสมบูรณ์ สัญญาณกระดิ่งทางโทรเลขยืนยันว่ารถไฟผ่านไปแล้วและตอนกั้นว่าง ก่อนจะปล่อยขบวนต่อไปเข้ามา ระบบนี้ค่อย ๆ ใช้กันในทศวรรษ 1850 และ 1860 และกลายเป็นข้อบังคับในสหราชอาณาจักรตามพระราชบัญญัติกำกับการรถไฟ ค.ศ. 1889
บนจอ: รถไฟจะเข้าตอนกั้นถัดไปได้ก็ต่อเมื่อตู้สัญญาณข้างหน้าส่งสัญญาณ “ทางว่าง” กลับมาแล้ว
ทางรถไฟสามมิติเป็นแบบจำลองเพื่อการสอน ระยะทางตรงตามสัดส่วนเมื่อมีตัวเลขกำกับ แต่ตัวรถไฟ สัญญาณ และสายเคเบิลวาดให้ใหญ่กว่าจริงเพื่อให้มองเห็น
แหล่งข้อมูล:
Wikipedia: railway signalling บทที่ III · พังอย่างปลอดภัย บทที่ III
พังอย่างปลอดภัย ความเสียหายต้องดูเหมือนมีรถไฟ
ถ้าจะไม่ต้องพึ่งคน ทางรถไฟต้องตรวจจับรถไฟได้เอง ในปี 1872 วิศวกรชาวอเมริกัน วิลเลียม โรบินสัน จดสิทธิบัตรวงจรรางแบบวงจรปิด (closed track circuit)
กระแสไฟฟ้าเล็ก ๆ ไหลไปตามรางทั้งสองเส้นจนถึงรีเลย์ (relay) ซึ่งเป็นสวิตช์ไฟฟ้า ที่ปลายอีกด้านของตอนกั้น ตราบใดที่ตอนกั้นว่าง กระแสจะดึงรีเลย์ไว้ และสัญญาณแสดงทางว่างได้
ล้อเหล็กและเพลาของรถไฟเชื่อมรางทั้งสองเข้าหากัน กระแสจึงไหลลัดผ่านทางนั้นแทน รีเลย์ปล่อยตัว และสัญญาณเปลี่ยนเป็นอันตราย
ส่วนที่ฉลาดคือเมื่อมีอะไรเสีย รางหัก สายขาด หรือไฟดับ ก็ทำให้รีเลย์ปล่อยตัวเหมือนกัน ความเสียหายจึงดูเหมือนมีรถไฟอยู่ สัญญาณเลยเป็นสีแดง ลองดู
1864 ไซกส์ใช้วงจรรางที่บริกซ์ตัน ลอนดอน1870 วงจรเปิดของโรบินสัน รัฐเพนซิลเวเนีย1872 วงจรปิด: ระบบอัตโนมัติแบบปลอดภัยเมื่อล้มเหลวระบบแรกวงจรรางของโรบินสัน
1.5–12 V ไฟกระแสตรงทั่วไปที่จ่ายคร่อมราง กระแสไฟอ่อน ๆ เพลาเชื่อมรางทั้งสอง กระแสไหลอ้อมรีเลย์ รีเลย์ตก: สัญญาณอันตราย ตอนกั้นมีรถ รางหัก สายขาด ไฟดับ แต่สนิมหรือใบไม้ยังหลอกมันได้: ความล้มเหลวด้านอันตราย (wrong-side failure) ความเสียหายที่ทำให้เป็นสีแดง ห้องที่เต็มไปด้วยรีเลย์ ห้องรีเลย์แบบนี้ยังคุมบางส่วนของหลายโครงข่ายอยู่ หลายสิบปีหลังจากเดินสายเสร็จ ภาพนิ่งสร้างด้วย AIบทที่ III · พังอย่างปลอดภัย
วงจรที่ล้มเหลวอย่างปลอดภัย
วิกิพีเดีย วงจรราง: จ่ายไฟแรงดันต่ำ ปกติ 1.5 ถึง 12 โวลต์กระแสตรง เข้ารางที่ปลายด้านหนึ่งของตอนกั้น และต่อรีเลย์คร่อมรางที่อีกด้าน ล้อและเพลาของรถไฟลัดวงจรรางทั้งสอง รีเลย์ตก และตอนกั้นแสดงว่ามีรถ รางหรือสายขาด ไฟดับ หรือการลัดวงจร ก็ทำให้รีเลย์หมดไฟเช่นกัน ความเสียหายส่วนใหญ่จึงดูเหมือนรางมีรถ แต่บางอย่าง เช่น สนิม ทราย หรือใบไม้ที่ทำให้ล้อไม่สัมผัสรางดี ยังทำให้แสดงว่าว่างผิด ๆ ได้ (ความล้มเหลวด้านอันตราย) ไซกส์ใช้วงจรรางที่บริกซ์ตันในปี 1864 วงจรเปิดของโรบินสันปี 1870 ยังล้มเหลวแบบอันตรายได้ และวงจรปิดของเขาในปี 1872 คือระบบอัตโนมัติแบบปลอดภัยเมื่อล้มเหลวระบบแรก วิกิพีเดีย วิลเลียม โรบินสัน: สิทธิบัตรวงจรรางแบบปิด ปี 1872
ลองดู: ใส่รถไฟในตอนกั้น ทำให้รางหัก หรือเคลียร์ทาง แล้วดูรีเลย์กับสัญญาณ
ทางรถไฟสามมิติเป็นแบบจำลองเพื่อการสอน ระยะทางตรงตามสัดส่วนเมื่อมีตัวเลขกำกับ แต่ตัวรถไฟ สัญญาณ และสายเคเบิลวาดให้ใหญ่กว่าจริงเพื่อให้มองเห็น
แหล่งข้อมูล:
Wikipedia: track circuit ;
Wikipedia: William Robinson (inventor) สัญญาณยังต้องสอดคล้องกับประแจ (points) คือรางที่ขยับได้เพื่อสับให้รถไฟไปอีกทางหนึ่ง ระบบประสานสัมพันธ์ (interlocking) ล็อกทั้งสองไว้ด้วยกัน จนเปิดสัญญาณให้เส้นทางใดไม่ได้ ถ้าประแจยังไม่ได้ตั้งและล็อกไว้ให้เส้นทางนั้น
เบรกก็สำคัญเช่นกัน ปี 1889 ใกล้เมืองอาร์มาในไอร์แลนด์ รถไฟทัศนาจรที่แน่นขนัดขึ้นเนินไม่ไหวจึงถูกแบ่งเป็นสองส่วน แล้วครึ่งหลังก็ไหลถอยลงไปชนขบวนที่ตามมา มีผู้เสียชีวิตแปดสิบคน
จากนั้นกฎหมายใหม่ก็ให้อำนาจหน่วยงานกำกับบังคับใช้ระบบตอนกั้น การประสานสัมพันธ์ และเบรกอัตโนมัติที่ทำงานเองถ้ารถไฟขาดออกจากกัน ลองเปิดสัญญาณตอนที่ประแจตั้งผิดทางดู
ประแจ และตัวล็อก ลิ้นประแจที่ขยับได้ พารถไฟจากรางหนึ่งไปอีกราง ภาพนิ่งสร้างด้วย AIสัญญาณเปิดทั้งที่ประแจยังไม่ล็อก เปิดสองเส้นทางที่ตัดกันพร้อมกัน ขยับประแจขณะมีรถไฟอยู่บนนั้น สิ่งที่การประสานสัมพันธ์ห้าม รถไฟทัศนาจร ปี 1889 ผู้โดยสารราว 940 คนออกเดินทางไปชายทะเลที่วอร์เรนพอยต์ ภาพนิ่งสร้างด้วย AI
80 เสียชีวิต
260 บาดเจ็บ อาร์มา 12 มิถุนายน 1889
ตอนกั้น บนทางรถไฟโดยสาร
ประสานสัมพันธ์ ระหว่างประแจกับสัญญาณ
เบรก อัตโนมัติและต่อเนื่อง พระราชบัญญัติกำกับการรถไฟ ค.ศ. 1889 บทที่ III · พังอย่างปลอดภัย
อาร์มา ปี 1889
วิกิพีเดีย ระบบอาณัติสัญญาณรถไฟ: การประสานสัมพันธ์เชิงกลถูกนำมาใช้เพื่อไม่ให้พนักงานสัญญาณควบคุมอุปกรณ์ผิดลำดับจนเกิดอันตราย ระบบประสานสัมพันธ์ด้วยรีเลย์เริ่มราวทศวรรษ 1930 และแบบอิเล็กทรอนิกส์ตั้งแต่กลางทศวรรษ 1980 วิกิพีเดีย ภัยพิบัติรถไฟอาร์มา: วันที่ 12 มิถุนายน 1889 รถไฟทัศนาจรของโรงเรียนวันอาทิตย์ซึ่งมีผู้โดยสารราว 940 คน วิ่งขึ้นทางลาดชันไม่ไหว พนักงานจึงแบ่งขบวนออกเป็นสองส่วน ส่วนท้ายซึ่งใช้เบรกสุญญากาศแบบไม่อัตโนมัติ ยึดตัวรถไว้ไม่ได้เมื่อแยกออกมา จึงไหลถอยไปชนขบวนที่ตามมา มีผู้เสียชีวิต 80 คน บาดเจ็บ 260 คน และราวหนึ่งในสามของผู้ประสบเหตุทั้งหมดเป็นเด็ก ปัจจุบันอาร์มาอยู่ในไอร์แลนด์เหนือ พระราชบัญญัติกำกับการรถไฟ ค.ศ. 1889 ซึ่งผ่านภายในราวสองเดือน ให้อำนาจคณะกรรมการการค้าบังคับใช้ระบบตอนกั้น การประสานสัมพันธ์ระหว่างประแจกับสัญญาณ และเบรกต่อเนื่องอัตโนมัติบนทางรถไฟโดยสาร
ลองดู: ตั้งประแจไปทางหลีก แล้วลองเปิดสัญญาณทางหลัก ตัวล็อกจะไม่ยอม
ทางรถไฟสามมิติเป็นแบบจำลองเพื่อการสอน ระยะทางตรงตามสัดส่วนเมื่อมีตัวเลขกำกับ แต่ตัวรถไฟ สัญญาณ และสายเคเบิลวาดให้ใหญ่กว่าจริงเพื่อให้มองเห็น
แหล่งข้อมูล:
Wikipedia: railway signalling ;
Wikipedia: Armagh rail disaster บทที่ IV · แดง เหลือง เขียว บทที่ IV
แดง เหลือง เขียว สัญญาณแต่ละดวงเฝ้าตอนกั้นข้างหน้า
เมื่อมีวงจรราง ตอนกั้นก็ป้องกันตัวเองได้ นี่คือระบบตอนกั้นอัตโนมัติ (automatic block signalling) สัญญาณแต่ละดวงเฝ้าดูตอนกั้นที่อยู่ข้างหน้ามัน
สัญญาณสีแดงหมายความว่าตอนกั้นข้างหน้ามีรถ สีเหลืองหมายความว่าสัญญาณดวงถัดไปเป็นสีแดง ให้เริ่มเบรกตั้งแต่ตอนนี้ ส่วนสีเขียวหมายความว่าข้างหน้าว่างอย่างน้อยสองตอนกั้น
ที่ต้องมีสีเหลืองก็เพราะระยะเบรก พนักงานขับต้องได้รับคำเตือนก่อนถึงสัญญาณแดงอย่างน้อยหนึ่งระยะเบรกเต็ม ๆ ลองสั่งให้ขบวนหน้าหยุด แล้วดูขบวนที่ตามมา
1 ตอนกั้น วงจรรางหนึ่งวง สัญญาณหนึ่งดวงที่ทางเข้า จากวงจรรางถึงสัญญาณ แดง เหลือง เขียว บางทางรถไฟเพิ่มไฟเหลืองคู่ เป็นคำเตือนชั้นที่สอง เมื่อระยะเบรกหนึ่งช่วงยังไม่พอ ภาพนิ่งสร้างด้วย AIแดง: ตอนกั้นข้างหน้ามีรถ หยุด เหลือง: สัญญาณถัดไปแดง เบรก เขียว: ว่างตั้งแต่สองตอนกั้นขึ้นไป สามแบบของสัญญาณ (aspects) yellow to red ≥ braking distance \text{yellow to red} \;\geq\; \text{braking distance} yellow to red ≥ braking distance กฎที่กำหนดระยะห่างของสัญญาณ
แดง ที่ตอนกั้นที่มันอยู่
เหลือง ถอยหลังไปอีกหนึ่งตอนกั้น ข้างหลังรถไฟที่จอดอยู่ บทที่ IV · แดง เหลือง เขียว
สัญญาณที่ตั้งตัวเอง
วิกิพีเดีย ระบบอาณัติสัญญาณรถไฟ: วงจรรางทำให้เปลี่ยนจากระบบตอนกั้นที่ใช้คน อย่างระบบตอนกั้นสมบูรณ์ มาเป็นระบบตอนกั้นอัตโนมัติ ซึ่งตอนกั้นที่ตายตัวมักเริ่มและจบที่สัญญาณ สัญญาณไฟสีแสดงลักษณะเดียวกันทั้งกลางวันและกลางคืน และดูแลง่ายกว่าสัญญาณแขนหางปลา ในระบบสามลักษณะที่ใช้กันทั่วไป แดงคือหยุด เหลืองเตือนว่าสัญญาณถัดไปเป็นแดง และเขียวบอกว่าสองตอนกั้นข้างหน้าว่าง สัญญาณเหลืองต้องอยู่ก่อนสัญญาณแดงอย่างน้อยหนึ่งระยะเบรก
ลองดู: สั่งขบวนหน้าให้หยุด สัญญาณข้างหลังจะเปลี่ยนเป็นแดงและเหลืองเอง และขบวนที่ตามมาจะเบรก
ทางรถไฟสามมิติเป็นแบบจำลองเพื่อการสอน ระยะทางตรงตามสัดส่วนเมื่อมีตัวเลขกำกับ แต่ตัวรถไฟ สัญญาณ และสายเคเบิลวาดให้ใหญ่กว่าจริงเพื่อให้มองเห็น
แหล่งข้อมูล:
Wikipedia: railway signalling ;
Wikipedia: track circuit ระยะเบรกจึงเป็นตัวกำหนดว่าสัญญาณต้องห่างกันแค่ไหน ในอังกฤษ ตัวเลขคร่าว ๆ สำหรับรถไฟทั่วไปที่วิ่งร้อยหกสิบกิโลเมตรต่อชั่วโมงคือสองกิโลเมตร
ในเยอรมนี สัญญาณเตือนล่วงหน้า (distant signal) ตั้งอยู่ก่อนสัญญาณหลักหนึ่งพันเมตร แต่รถไฟที่เบรกดีและวิ่งสองร้อยกิโลเมตรต่อชั่วโมงต้องใช้ราวหนึ่งพันห้าร้อยเมตรกว่าจะหยุด
ยิ่งเร็วขึ้น ตัวเลขก็ยิ่งไม่ลงตัว ถ้าทำตอนกั้นให้ยาวขึ้น ทางรถไฟก็จะรับรถไฟได้น้อยลง และสัญญาณที่ผ่านตาไปในพริบตาตอนวิ่งเร็วก็อ่านยาก ลองเพิ่มความเร็วแล้วดูรถไฟเลยสัญญาณไป
2,000 ม. ระยะเบรกมาตรฐานที่ 160 กม./ชม. เกณฑ์ออกแบบของอังกฤษ สัญญาณเตือนก่อนสัญญาณหลัก 1,000 หยุดจาก 200 กม./ชม. เบรกดี 1,543
ระยะเตือนเทียบกับระยะหยุด ในเยอรมนี ศัตรูเก่า ก่อนมีวงจรราง ทางรถไฟส่งคนประจำสัญญาณในวันหมอก คอยหนีบประทัดสัญญาณไว้บนราง เมื่อมองไม่เห็นแขนสัญญาณ ภาพนิ่งสร้างด้วย AIรถไฟต่อชั่วโมงบนเส้นทางน้อยลง ต้องอ่านลักษณะสัญญาณมากขึ้นในพริบตา มองเห็นสัญญาณได้แค่ไม่กี่วินาที ทำไมไม่ทำตอนกั้นให้ยาวขึ้น
543 ม. เลยสัญญาณหลักไปก่อนจะหยุด: 1,543 − 1,000 ที่ 200 กม./ชม. เบรกตั้งแต่สัญญาณเตือน บทที่ IV · แดง เหลือง เขียว
ขีดจำกัดของสัญญาณข้างทาง
วิกิพีเดีย ระบบอาณัติสัญญาณรถไฟ: สำหรับรถไฟทั่วไปที่ 160 กม./ชม. การออกแบบสัญญาณในสหราชอาณาจักรใช้ระยะเบรกมาตรฐาน 2,000 เมตร วิกิพีเดีย LZB: ในเยอรมนี สัญญาณเตือนล่วงหน้าตั้งอยู่ก่อนสัญญาณหลัก 1,000 เมตร ขณะที่รถไฟที่เบรกดีต้องใช้ 1,543 เมตรกว่าจะหยุดจาก 200 กม./ชม. การทำตอนกั้นให้ยาวขึ้นจะลดความจุของเส้นทาง และลักษณะสัญญาณที่เพิ่มขึ้นก็ยังมองยากเมื่อวิ่งเร็ว LZB จึงกลายเป็นข้อบังคับในเยอรมนีบนทางที่รถไฟวิ่งเกิน 160 กม./ชม. ได้ และในสเปนเมื่อเกิน 220 กม./ชม.
ลองดู: สัญญาณเว้นห่างกัน 1,000 เมตรเท่าเดิม ในแต่ละความเร็ว รถไฟเริ่มเบรกที่สัญญาณเหลืองด้วยอัตรา 1 ม./วินาที² และแบบจำลองแสดงว่ามันหยุดตรงไหน
ทางรถไฟสามมิติเป็นแบบจำลองเพื่อการสอน ระยะทางตรงตามสัดส่วนเมื่อมีตัวเลขกำกับ แต่ตัวรถไฟ สัญญาณ และสายเคเบิลวาดให้ใหญ่กว่าจริงเพื่อให้มองเห็น
แหล่งข้อมูล:
Wikipedia: railway signalling ;
Wikipedia: Linienzugbeeinflussung (LZB) บทที่ V · สัญญาณในห้องขับ บทที่ V
สัญญาณในห้องขับ ทางรถไฟคุยกับรถไฟ
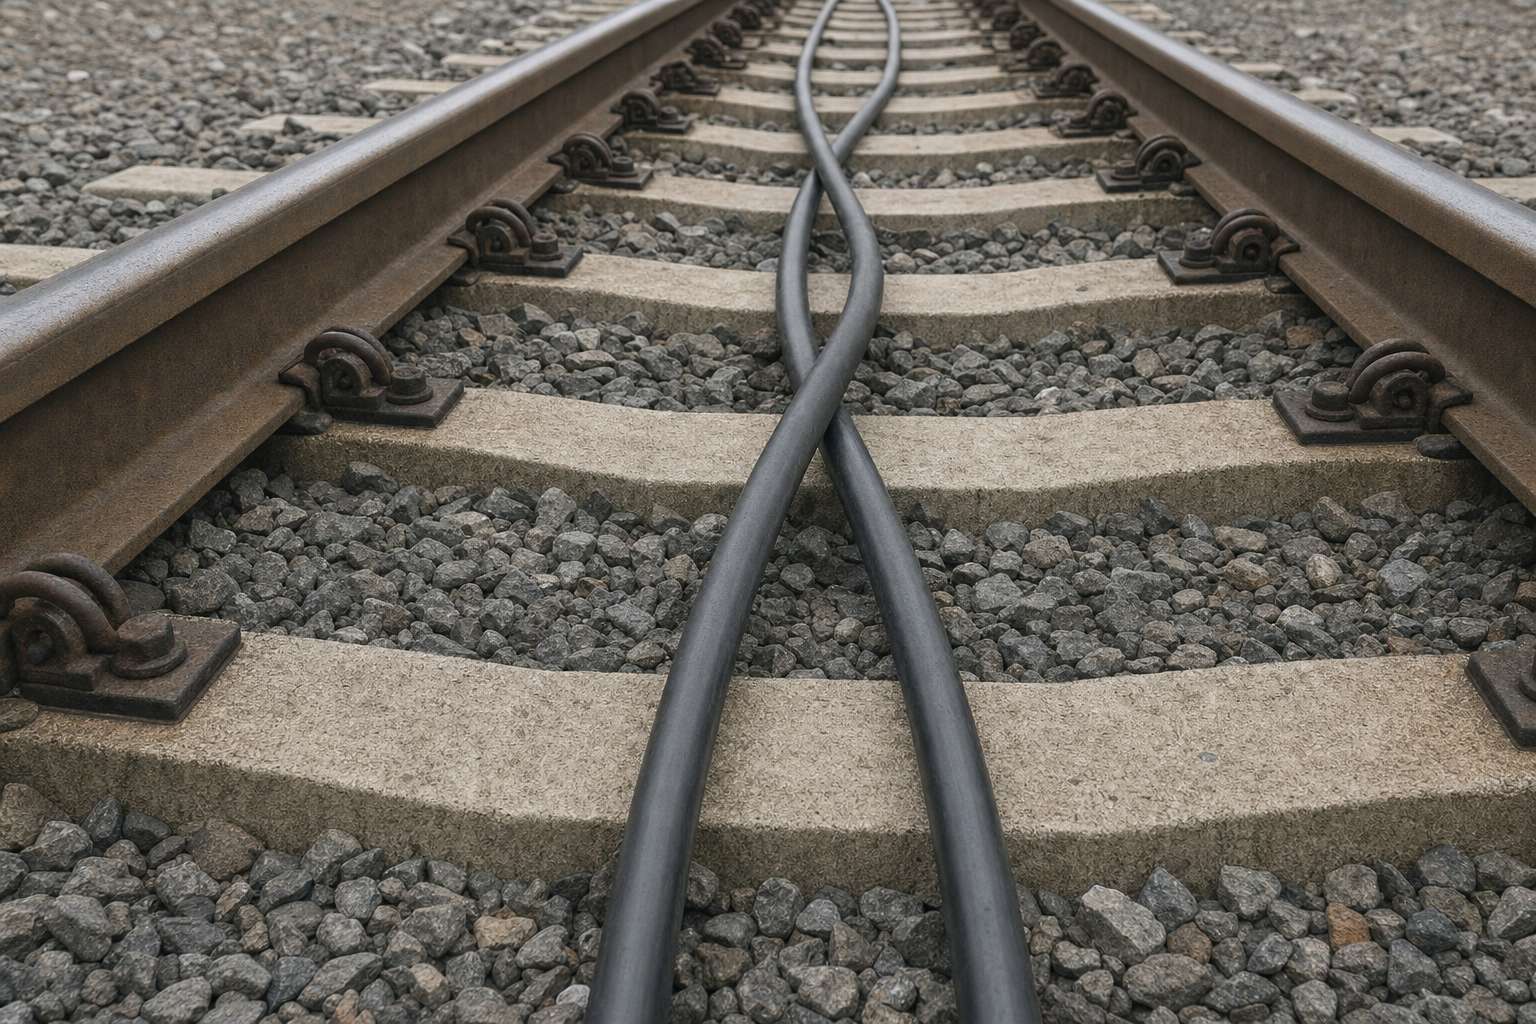
คำตอบคือย้ายสัญญาณเข้าไปไว้ในห้องขับ ระบบ LZB ของเยอรมนี ซึ่งสาธิตครั้งแรกที่ความเร็วสองร้อยกิโลเมตรต่อชั่วโมงในปี 1965 วางสายเคเบิลสองเส้นไว้ระหว่างราง และให้ไขว้กันทุกร้อยเมตร
ศูนย์ควบคุมที่ดูแลทางยาวสามสิบถึงสี่สิบกิโลเมตร คุยกับรถไฟทุกขบวนผ่านสายเคเบิลนั้น หนึ่งถึงห้าครั้งต่อวินาที และจุดไขว้แต่ละจุดก็บอกรถไฟได้แม่นยำว่าตัวเองอยู่ตรงไหน
ในห้องขับ พนักงานขับเห็นความเร็วที่อนุญาต และเห็นว่าทางว่างไปไกลแค่ไหน ได้ไกลถึงราวสิบสามกิโลเมตรข้างหน้า สเปนเลือกใช้ LZB บนทางรถไฟความเร็วสูงสายแรก จากมาดริดไปเซบียา ซึ่งเปิดในปี 1992 สำหรับความเร็วสามร้อยกิโลเมตรต่อชั่วโมง
100 ม. ระยะระหว่างจุดไขว้ของสาย
1965 สาธิตครั้งแรกที่มิวนิก ที่ 200 กม./ชม. LZB ในตัวเลข สายสองเส้น ไขว้กัน เพราะสายวางยาวตลอดเส้นทาง ขบวนรถจึงติดต่อกับศูนย์ควบคุมได้ตลอดเวลา ไม่ใช่เฉพาะที่จุดตายตัว ภาพนิ่งสร้างด้วย AI
30–40 กม. ความยาวทางต่อหนึ่งศูนย์ควบคุม
1–5 ครั้ง/วินาที ข้อความที่ส่งถึงรถไฟแต่ละขบวน บทสนทนาหลายครั้งต่อวินาที
4–13.2 กม. ของทางข้างหน้า ขึ้นกับอุปกรณ์ สิ่งที่พนักงานขับเห็น
~480 กม. ความยาวทาง
300 กม./ชม. ความเร็วใช้งานตามที่ออกแบบ มาดริด–เซบียา ปี 1992 บทที่ V · สัญญาณในห้องขับ
LZB: ทางคุยกับรถไฟ
วิกิพีเดีย LZB (Linienzugbeeinflussung): ระบบสัญญาณในห้องขับและป้องกันรถไฟ ใช้บนบางเส้นทางในเยอรมนีและออสเตรีย และบนรถไฟความเร็วสูง AVE ของสเปน สายตัวนำสองเส้นวางอยู่ระหว่างรางและไขว้กันทุก 100 เมตร ที่จุดไขว้แต่ละจุด เฟสของสัญญาณกลับ 180° ช่วยให้รถไฟรู้ตำแหน่งตัวเอง ศูนย์ควบคุมที่ดูแลทางยาว 30–40 กม. ส่งข้อความเรียกถึงรถไฟแต่ละขบวนหนึ่งถึงห้าครั้งต่อวินาที และรถไฟตอบกลับ พนักงานขับมองเห็นข้อมูลทางข้างหน้าได้ 4 ถึง 13.2 กม. แล้วแต่อุปกรณ์ พัฒนาโดยการรถไฟสหพันธ์เยอรมนีร่วมกับซีเมนส์ ทดสอบปี 1963 และสาธิตที่งานนิทรรศการการขนส่งที่มิวนิกปี 1965 ที่ความเร็ว 200 กม./ชม. เส้นทางมาดริด–กอร์โดบา–เซบียาเปิดในปี 1992 สำหรับความเร็ว 300 กม./ชม. และยาวราว 480 กม. LZB มีกำหนดถูกแทนที่ด้วย ETCS ระหว่างปี 2023 ถึง 2030
บนจอ: จังหวะแสงที่วิ่งตามสายแทนข้อความระหว่างศูนย์ควบคุมกับรถไฟ
ทางรถไฟสามมิติเป็นแบบจำลองเพื่อการสอน ระยะทางตรงตามสัดส่วนเมื่อมีตัวเลขกำกับ แต่ตัวรถไฟ สัญญาณ และสายเคเบิลวาดให้ใหญ่กว่าจริงเพื่อให้มองเห็น
แหล่งข้อมูล:
Wikipedia: Linienzugbeeinflussung (LZB) สัญญาณในห้องขับมาพร้อมระบบป้องกันรถไฟ (train protection) คอมพิวเตอร์คำนวณเส้นโค้งการเบรก ซึ่งเป็นเส้นบนกราฟความเร็ว ไม่ใช่ทางโค้งบนราง คือความเร็วสูงสุดที่รถไฟยังหยุดได้ทันก่อนถึงปลายรางช่วงที่ว่าง
ญี่ปุ่นใส่ระบบควบคุมรถไฟอัตโนมัติไว้ในรถไฟหัวกระสุนตั้งแต่แรก นับตั้งแต่ชินกันเซ็นสายแรกเปิดเมื่อ 1 ตุลาคม 1964 ระบบนี้ลดความเร็วของขบวนใดก็ตามที่เข้าใกล้ขบวนอื่น และเครือข่ายนี้ยังไม่เคยมีเหตุตกรางหรือชนกันที่ทำให้ผู้โดยสารเสียชีวิต
กติกาง่าย ๆ คือถ้าใช้ความเร็วเกินเส้นโค้ง ระบบจะเบรกเอง ลองทำเป็นไม่สนใจเส้นโค้งดู
v max ( x ) = 2 a ( x end − x ) v_{\max}(x) = \sqrt{2a\,(x_{\text{end}} - x)} v m a x ( x ) = 2 a ( x end − x ) x end − x x_{\text{end}} - x x end − x ระยะที่เหลือถึงปลายรางที่ว่าง a a a แรงเบรกที่ระบบมั่นใจได้ เส้นโค้งที่แต่ละจุด
1 ม./วินาที² แรงเบรกที่เส้นโค้งใช้คำนวณ ระบบจริงเผื่อระยะเพิ่ม ในแบบจำลองนี้ รถไฟหัวกระสุน ทางรถไฟความเร็วสูงของญี่ปุ่นสร้างพร้อมสัญญาณในห้องขับตั้งแต่วันแรก ภาพนิ่งสร้างด้วย AI
1 ต.ค. 1964 เปิดให้บริการ
0 ผู้โดยสารเสียชีวิตจากการตกรางหรือชนกันนับแต่นั้น โทไกโดชินกันเซ็น ต่ำกว่าเส้นโค้ง: พนักงานขับควบคุมเอง ใกล้เส้นโค้ง: มีคำเตือนในห้องขับ เกินเส้นโค้ง: เบรกอัตโนมัติ ระบบป้องกันรถไฟ บทที่ V · สัญญาณในห้องขับ
เส้นโค้งที่รถไฟห้ามข้าม
วิกิพีเดีย ระบบอาณัติสัญญาณรถไฟ: ระบบป้องกันรถไฟทำงานซ้อนบนสัญญาณในห้องขับ และเบรกเองได้ถ้าพนักงานขับควบคุมความเร็วไม่ได้ตามที่กำหนด เส้นโค้งการเบรกที่แสดงเป็นรูปอย่างง่ายแบบอัตราหน่วงคงที่ v = √(2a·d) ระบบจริงใช้เส้นโค้งที่ละเอียดกว่าและมีระยะเผื่อ Nippon.com: โทไกโดชินกันเซ็นเปิดให้บริการวันที่ 1 ตุลาคม 1964 ระบบควบคุมรถไฟอัตโนมัติจะลดความเร็วเองเมื่อเข้าใกล้ขบวนอื่นหรือจุดจอด การชนกันระหว่างขบวนแทบเป็นไปไม่ได้และยังไม่เคยเกิด และเครือข่ายมาตรฐานเต็มรูปแบบยังไม่เคยมีเหตุตกรางหรือชนกันที่ทำให้ผู้โดยสารเสียชีวิต
ลองดู: “ไม่สนเส้นโค้ง” คือเร่งเครื่องต่อไป ระบบป้องกันจะเข้ามาเบรกแทนเมื่อความเร็วเกินเส้นโค้ง
ทางรถไฟสามมิติเป็นแบบจำลองเพื่อการสอน ระยะทางตรงตามสัดส่วนเมื่อมีตัวเลขกำกับ แต่ตัวรถไฟ สัญญาณ และสายเคเบิลวาดให้ใหญ่กว่าจริงเพื่อให้มองเห็น
แหล่งข้อมูล:
Wikipedia: railway signalling ;
Nippon.com: safety and convenience, how the Shinkansen changed Japan บทที่ VI · ที่ที่ระบบป้องกันสิ้นสุด บทที่ VI
ที่ที่ระบบป้องกันสิ้นสุด ระบบป้องกันได้เฉพาะรางที่มันครอบคลุม
ระบบป้องกันทำงานได้เฉพาะที่ที่ติดตั้งและเปิดใช้งานอยู่ วันที่ 24 กรกฎาคม 2013 ใกล้เมืองซานติอาโกเดกอมโปสเตลาในสเปน รถไฟขบวนหนึ่งวิ่งออกจากทางความเร็วสูงที่สร้างไว้สำหรับ ERTMS ระบบรุ่นใหม่ของยุโรปที่เบรกเองได้ มุ่งหน้าสู่ทางโค้งที่จำกัดความเร็วแปดสิบกิโลเมตรต่อชั่วโมง ในการพิจารณาคดีภายหลัง ศาลได้ฟังว่าระบบ ERTMS บนตัวรถถูกปิดไว้
รางช่วงก่อนถึงโค้งมีเพียงระบบรุ่นเก่าชื่อ ASFA ซึ่งเตือนเมื่อวิ่งเกินความเร็ว แต่ไม่เบรกเอง เครื่องบันทึกของรถไฟแสดงความเร็วหนึ่งร้อยเจ็ดสิบเก้ากิโลเมตรต่อชั่วโมงตอนที่ตกราง มีผู้เสียชีวิตเจ็ดสิบเก้าคน
ในปี 2024 ศาลตัดสินว่าพนักงานขับ และอดีตผู้อำนวยการด้านความปลอดภัยของ Adif หน่วยงานที่ดูแลรางของสเปน มีความผิดฐานประมาทเลินเล่ออย่างร้ายแรง ลองเปรียบเทียบระบบป้องกันที่สิ้นสุดก่อนถึงโค้ง กับระบบที่คุ้มครองไปจนถึงโค้ง
ทางโค้งที่ชายเมือง ตรงที่ทางความเร็วสูงมาเชื่อมกับรางเดิม ข้อจำกัดความเร็วเปลี่ยนเร็วมาก ภาพนิ่งสร้างด้วย AI
24 ก.ค. 2013 รถไฟ Alvia จากมาดริดไปเฟร์โรล อังโกรอิส ใกล้ซานติอาโกเดกอมโปสเตลา ความเร็วจำกัดที่โค้ง 80 ที่บันทึกได้ตอนตกราง 179 ที่บันทึกได้ 250 ม. ก่อนหน้า 195
ความเร็วที่โค้ง ERTMS: คุมความเร็วและเบรกได้ บนขบวนนี้: ERTMS ถูกปิด ASFA ก่อนถึงโค้ง: ไม่มีจุดตรวจความเร็ว สองระบบบนเส้นทางเดียว
2 คนที่ศาลตัดสินว่าประมาทเลินเล่ออย่างร้ายแรง
2 ปี 6 เดือน โทษจำคุกของแต่ละคน คำตัดสิน 26 กรกฎาคม 2024 บทที่ VI · ที่ที่ระบบป้องกันสิ้นสุด
ช่องว่างก่อนถึงโค้ง
วิกิพีเดีย เหตุรถไฟตกรางที่ซานติอาโกเดกอมโปสเตลา: วันที่ 24 กรกฎาคม 2013 ราว 20:41 น. รถไฟ Alvia จากมาดริดไปเฟร์โรลตกรางที่ทางโค้งในอังโกรอิส ซึ่งจำกัดความเร็ว 80 กม./ชม. เครื่องบันทึกเหตุการณ์แสดงความเร็ว 195 กม./ชม. ราว 250 เมตรก่อนถึงโค้ง และ 179 กม./ชม. ตอนตกราง ช่วงความเร็วสูงมี ERTMS แต่ไม่มีการควบคุมให้ลดความเร็วลงถึงค่าจำกัดที่ต่ำกว่าก่อนถึงโค้ง ส่วนรางแบบเดิมมีเพียง ASFA ซึ่งเตือนเมื่อเกินความเร็วแต่ไม่เบรกอัตโนมัติ และการสอบสวนได้ตรวจดูว่าทำไม ERTMS จึงถูกปลด elDiario.es รายงานการพิจารณาคดี: ระบบ ERTMS บนตัวรถมีปัญหา Renfe จึงขอให้ปลด และอันเดรส กอร์ตาบิตาร์เต ของ Adif เป็นผู้อนุมัติ ส่วน ASFA ทำงานอยู่ แต่ตรวจความเร็วเฉพาะบางจุด และช่วงก่อนเข้าโค้งไม่ใช่หนึ่งในจุดนั้น ภายหลังยอดผู้เสียชีวิตระบุเป็น 79 คน วันที่ 26 กรกฎาคม 2024 ศาลตัดสินว่าพนักงานขับและอดีตผู้อำนวยการด้านความปลอดภัยของ Adif มีความผิดฐานประมาทเลินเล่ออย่างร้ายแรง แต่ละคนได้รับโทษจำคุกสองปี หกเดือน กับอีกหนึ่งวัน
ลองดู: “แบบปี 2013” การคุมความเร็วสิ้นสุดก่อนโค้ง “ถึงโค้ง” คุมต่อไปจนถึงโค้ง แบบจำลองแสดงเพียงความเร็วตอนถึงโค้ง ไม่ได้แสดงการตกราง
ทางรถไฟสามมิติเป็นแบบจำลองเพื่อการสอน ระยะทางตรงตามสัดส่วนเมื่อมีตัวเลขกำกับ แต่ตัวรถไฟ สัญญาณ และสายเคเบิลวาดให้ใหญ่กว่าจริงเพื่อให้มองเห็น
แหล่งข้อมูล:
Wikipedia: Santiago de Compostela derailment ;
elDiario.es: the keys of the Alvia trial, a recognised human error and missing safeguards บทที่ VII · ตอนกั้นเคลื่อนที่ บทที่ VII
ตอนกั้นเคลื่อนที่ เขตปลอดภัยที่เดินทางไปกับรถไฟ
คำตอบร่วมของยุโรปคือ ERTMS และส่วนที่ควบคุมรถไฟ คือ ETCS อุปกรณ์เล็ก ๆ ที่ฝังในรางชื่อบาลีส (balise) บอกรถไฟแต่ละขบวนที่วิ่งผ่านว่าตัวเองอยู่ตรงไหน
จากนั้นศูนย์ควบคุมจะส่งใบอนุญาตเดินรถ (movement authority) ให้แต่ละขบวนทางวิทยุ คืออนุญาตให้วิ่งไปได้ถึงจุดที่กำหนด และห้ามเลยไป
เมื่อเป็นแบบนี้ก็ไม่ต้องมีสัญญาณข้างทางอีก กฎของสหภาพยุโรปกำหนดให้ติดตั้ง ETCS บนเครือข่ายหลักข้ามยุโรปภายในปี 2030 และบนเครือข่ายที่กว้างกว่านั้นภายในปี 2040
ก้าวต่อไปคือตอนกั้นเคลื่อนที่ (moving block) แทนที่จะใช้ช่วงรางที่ตายตัว รถไฟแต่ละขบวนพกเขตปลอดภัยไปด้วย ซึ่งขบวนอื่นห้ามเข้า รถไฟจึงวิ่งชิดกันได้มากขึ้น ส่วนที่ยากคือต้องพิสูจน์ได้ว่ารถไฟยังอยู่ครบทั้งขบวน ไม่มีตู้ไหนหลุดค้างอยู่ข้างหลัง ลองสลับระหว่างตอนกั้นตายตัวกับตอนกั้นเคลื่อนที่
30+ ระบบอาณัติสัญญาณระดับชาติที่ ERTMS ถูกสร้างมาแทน มาตรฐานเดียวทั่วยุโรป ระดับ 1: บาลีสเสริมสัญญาณข้างทาง ระดับ 2: ศูนย์ควบคุมตอนกั้นทางวิทยุ (radio block centre) ไม่ต้องมีสัญญาณข้างทาง ระดับ 3: รถไฟรายงานตำแหน่งของตัวเอง ระดับของ ETCS 1990s เริ่มพัฒนา ERTMS2030 ETCS บนเครือข่ายหลัก2040 ETCS บนเครือข่ายครอบคลุมกำหนดเวลาของยุโรป
ระดับ 3 ยังอยู่ในขั้นทดลอง รวมถึงในเนเธอร์แลนด์และเยอรมนี ตอนกั้นเคลื่อนที่ในวันนี้
ทั้งตอนกั้น ที่ต้องเว้นว่างหลังรถไฟแต่ละขบวน แบบตายตัว
≈ ระยะเบรก บวกระยะเผื่อ แบบเคลื่อนที่ ตอนกั้นตายตัวเทียบกับตอนกั้นเคลื่อนที่ บทที่ VII · ตอนกั้นเคลื่อนที่
ETCS และตอนกั้นเคลื่อนที่
Railway News: ERTMS รวม ETCS (ระบบป้องกันรถไฟและคุมความเร็ว) เข้ากับวิทยุ GSM-R ซึ่งจะถูกแทนด้วย FRMCS และสร้างขึ้นเพื่อแทนระบบอาณัติสัญญาณระดับชาติกว่า 30 ระบบ ใบอนุญาตเดินรถคือการอนุญาตให้วิ่งไปถึงจุดที่กำหนด บาลีส (Eurobalise) ที่ฝังในรางให้ข้อมูลตำแหน่งแก่รถไฟที่วิ่งผ่าน ในระดับ 2 ศูนย์ควบคุมตอนกั้นทางวิทยุส่งใบอนุญาตเดินรถอย่างต่อเนื่อง และไม่ต้องมีสัญญาณข้างทาง ระดับ 3 คือตอนกั้นเคลื่อนที่ ซึ่งรถไฟรายงานตำแหน่งและความครบถ้วนของขบวนเอง และยังอยู่ในขั้นทดลอง ระเบียบ TEN-T ฉบับปรับปรุงกำหนดให้มี ETCS บนเครือข่ายหลักภายในปี 2030 และเครือข่ายครอบคลุมภายในปี 2040 RailwaySignalling.eu: ระดับ 1 ใช้บาลีส ระดับ 2 ใช้ศูนย์ควบคุมตอนกั้นทางวิทยุ ระดับ 3 อาศัยข้อมูลตำแหน่งและความครบถ้วนที่ส่งมาจากตัวรถไฟ วิกิพีเดีย ระบบอาณัติสัญญาณรถไฟ: ในตอนกั้นเคลื่อนที่ คอมพิวเตอร์คำนวณเขตปลอดภัยรอบรถไฟแต่ละขบวนซึ่งขบวนอื่นห้ามเข้า ทำให้รับรถไฟได้มากขึ้น
ลองดู: ในตอนกั้นตายตัว ขบวนที่ตามมาต้องหยุดที่ปลายตอนกั้นที่ว่างทั้งตอน ในตอนกั้นเคลื่อนที่ มันตามเขตปลอดภัยที่เคลื่อนไปกับขบวนหน้า
ทางรถไฟสามมิติเป็นแบบจำลองเพื่อการสอน ระยะทางตรงตามสัดส่วนเมื่อมีตัวเลขกำกับ แต่ตัวรถไฟ สัญญาณ และสายเคเบิลวาดให้ใหญ่กว่าจริงเพื่อให้มองเห็น
แหล่งข้อมูล:
Railway News: what is ERTMS? The European Rail Traffic Management System explained ;
RailwaySignalling.eu: ETCS levels, how do they work? ;
Wikipedia: railway signalling บทส่งท้าย บทส่งท้าย
ต้องรู้ให้แน่ว่ารางข้างหน้าว่าง สัญญาณทุกดวงตอบคำถามข้อเดียว
จากนาฬิกาจับเวลาถึงคลื่นวิทยุ หลายก้าวของระบบอาณัติสัญญาณเกิดขึ้นหลังภัยพิบัติที่เผยให้เห็นว่าระบบเดิมมองไม่เห็นอะไร แต่เป้าหมายไม่เคยเปลี่ยน คือรถไฟหนึ่งขบวน กับรางว่างหนึ่งช่วงข้างหน้า
แต่ทุกระบบยังเผื่อช่องให้คนสั่งเดินรถได้เมื่ออุปกรณ์ขัดข้อง และคำสั่งเหล่านั้นก็คือข้อต่อที่เป็นคนอีกครั้ง ที่อูร์ดา ผู้สอบสวนต้องหาคำตอบว่ารถไฟขบวนหนึ่งถูกปล่อยเข้าไปในรางที่มีรถอยู่ได้อย่างไร และทำไมระบบป้องกันจึงหยุดมันไม่ได้
1861 อุโมงค์เคลย์ตัน: เวลาไม่พอ1872 วงจรรางแบบปลอดภัยเมื่อล้มเหลว1889 อาร์มา: ตอนกั้น ประสานสัมพันธ์ เบรก ตามกฎหมาย1964 ชินกันเซ็นพร้อมระบบควบคุมอัตโนมัติ1992 มาดริด–เซบียาเปิดพร้อม LZB2013 ซานติอาโก: ช่องโหว่ของระบบป้องกัน2030 ETCS ครบบนเครือข่ายหลักของยุโรประบบอาณัติสัญญาณเติบโตอย่างไร ไม่มีรถไฟขบวนใดเคลื่อนไป จนกว่าจะรู้แน่ว่ารางข้างหน้าว่างหลักการเบื้องหลังทุกระบบในภาพยนตร์นี้ ทำไมขบวนหน้าจึงจอดอยู่ ทำไมขบวนที่สองจึงได้รับอนุญาต ระบบป้องกันทำอะไรบ้าง คำถามที่ยังเปิดอยู่ที่อูร์ดา คันโยกที่ล็อกกันเอง โครงเหล็กใต้พื้นล็อกคันโยกไว้ซึ่งกันและกัน สัญญาณจึงเปิดให้เส้นทางที่ยังไม่ได้จัดไว้ไม่ได้ ภาพนิ่งสร้างด้วย AI
CIAF คณะกรรมการสอบสวนอุบัติเหตุทางรถไฟของสเปน ใครเป็นผู้ตอบ